Аннотация:
Научно-исследовательская группа из Университета штата Северная Каролина в США успешно разработала миниатюрного мягкого прыгающего робота с чрезвычайно обтекаемой структурой. Робот не содержит традиционных двигателей, шестерен, батарей или электронных чипов управления и тоньше монеты. Он может независимо преобразовывать свет и тепло в механическую торсионно-упругую потенциальную энергию под непрерывным инфракрасным излучением, завершая бесконечный непрерывный цикл отскока от взлета, возврата в воздух и зарядки для повторного взлета.
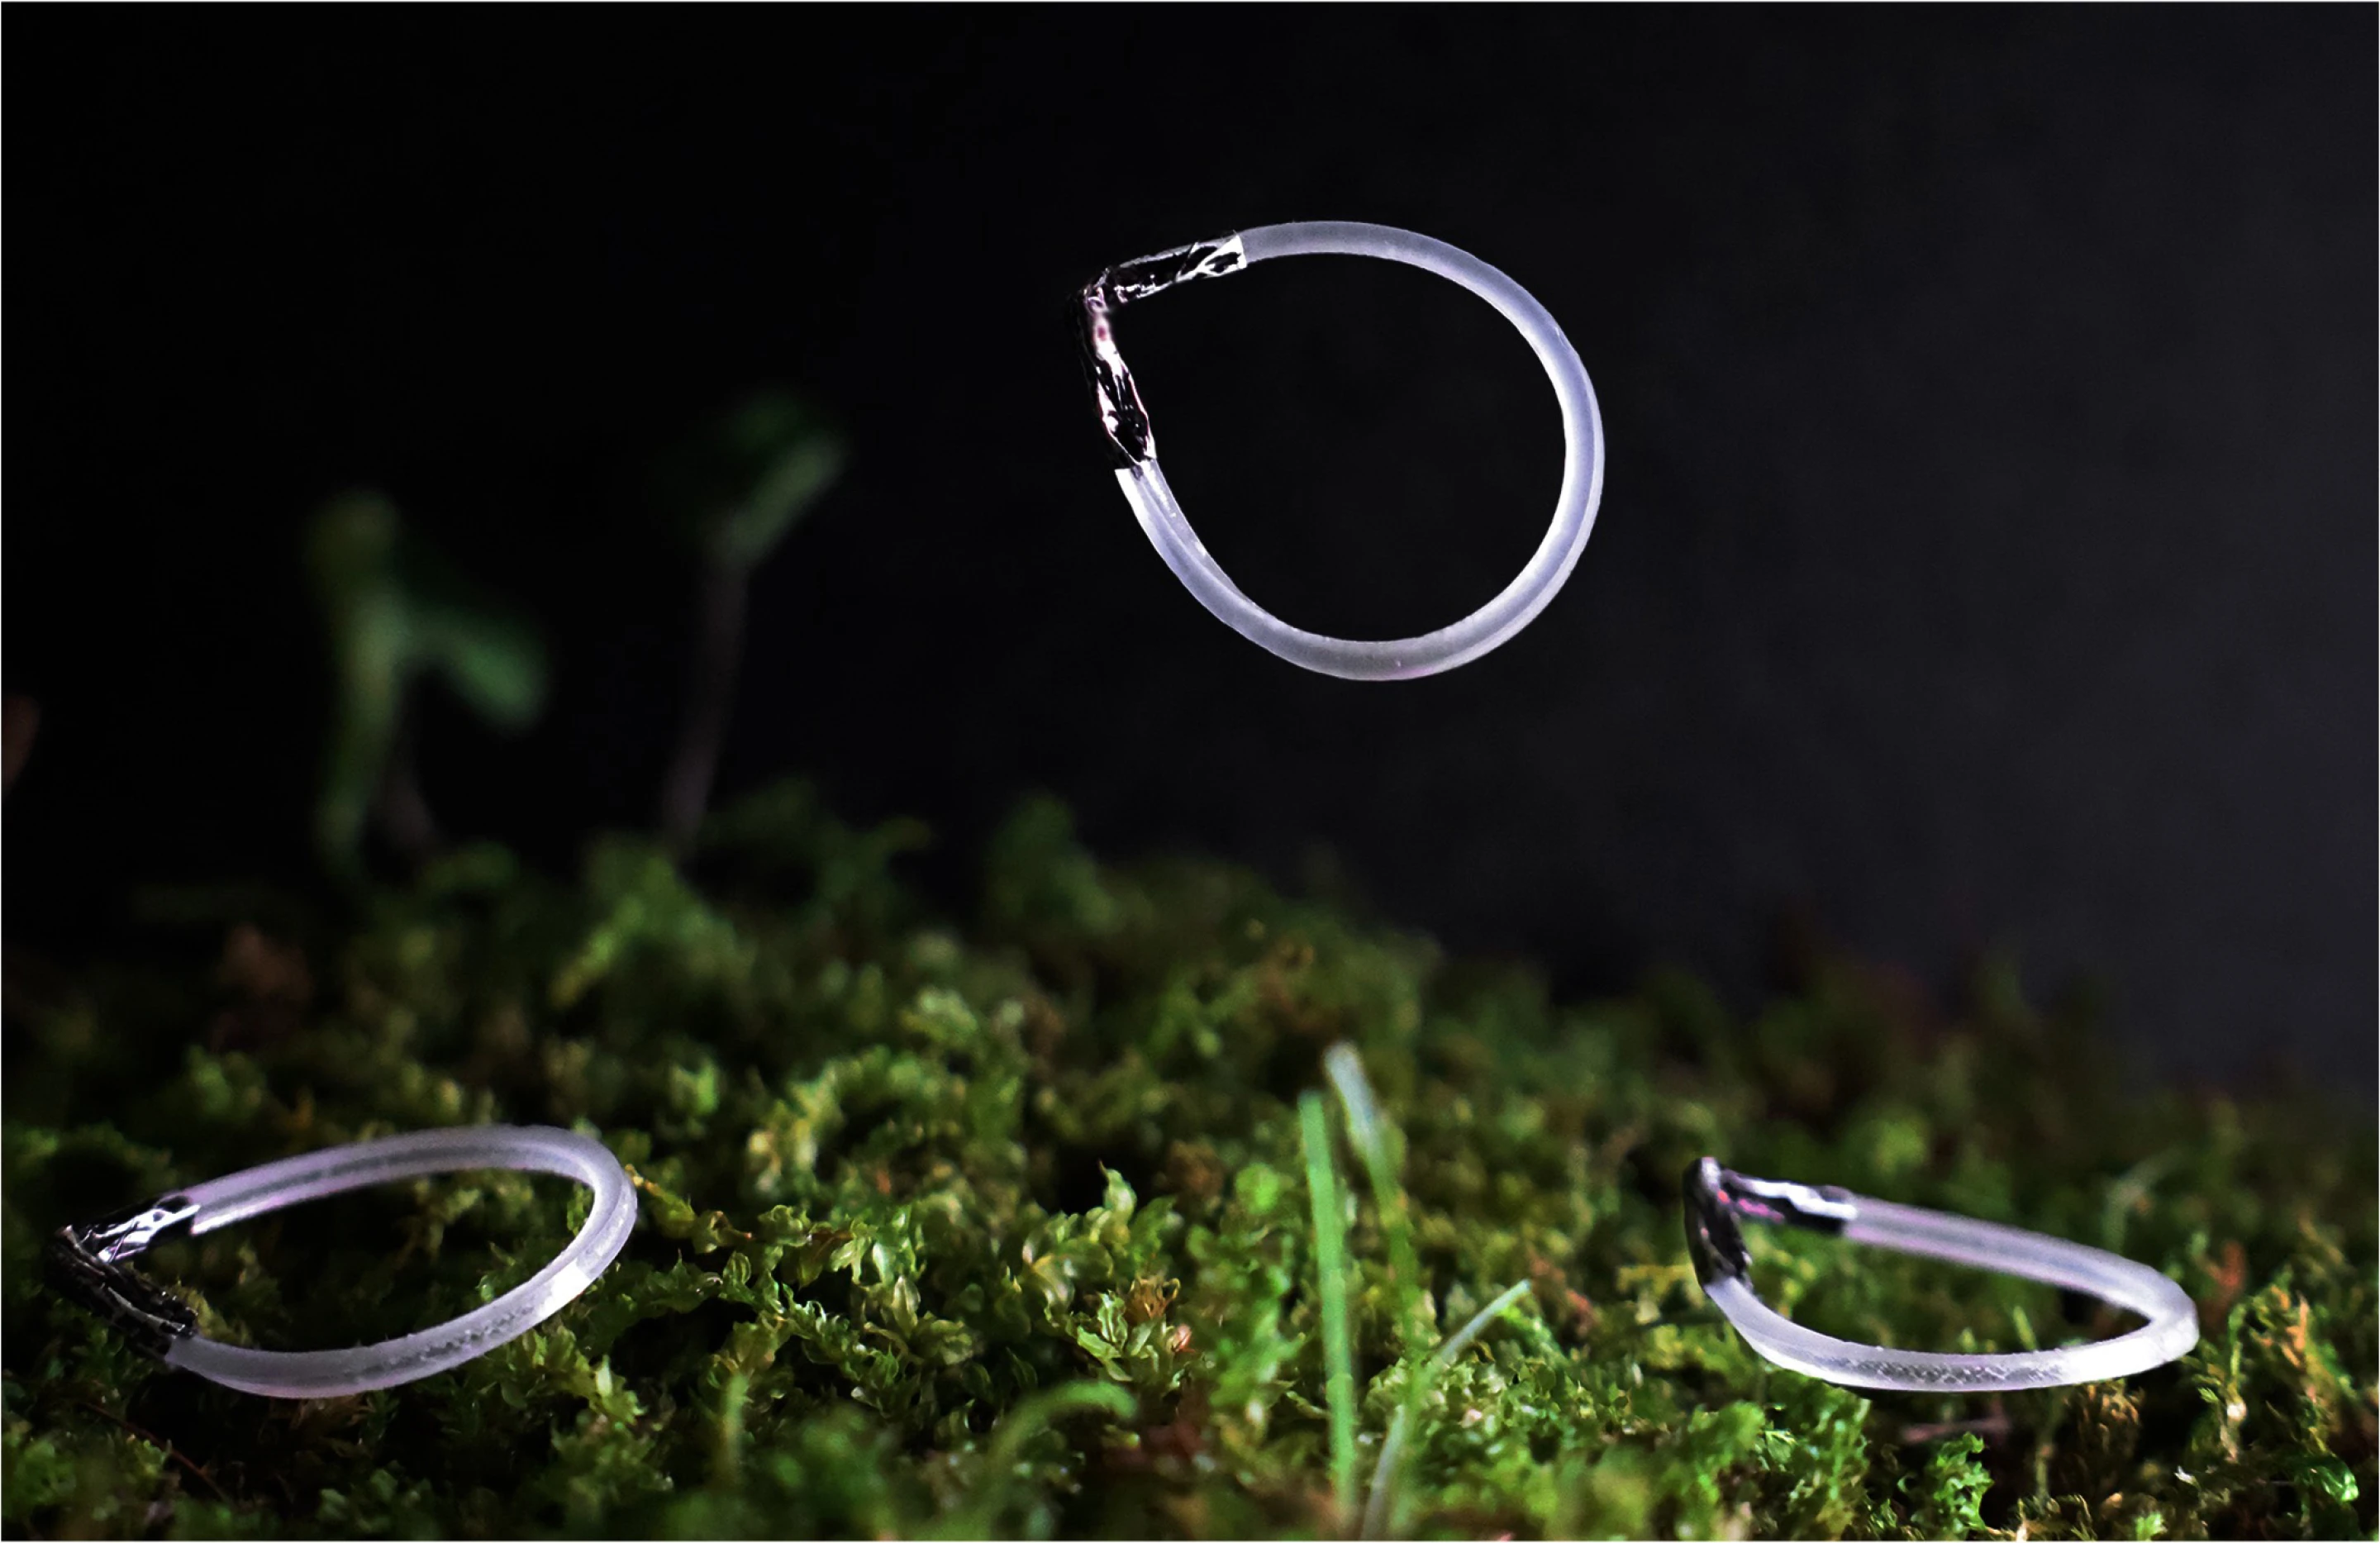
Согласно данным исследования, опубликованным в научных журналах, мягкий робот под названием «Ring Leaper» в основном состоит из двух ключевых структур: круга каплевидных гибких полимерных полос, изготовленных из жидкокристаллического эластомера (LCE), и V-образной жесткой втулки из микроалюминия, закрепленной на кончике капли. Жидкокристаллический эластомер обладает свойствами термической усадки. Когда инфракрасный свет освещает поверхность робота, молекулярные цепи на нагретой стороне сжимаются и пытаются вызвать самопроизвольное вращение. В это время жесткая V-образная алюминиевая трубка на переднем конце препятствует свободному скатыванию полимера, заставляя полимерную ленту непрерывно скручиваться внутрь, как часовой механизм, накапливая таким образом большое количество потенциальной энергии упругой деформации. Когда скручивающее напряжение преодолевает критический порог, V-образная алюминиевая трубка мгновенно шлепается вниз по земле, моментально высвобождая накопленную энергию и подбрасывая всего робота высоко в воздух.
Исследовательская группа обнаружила, что робот может полагаться на собственную упругую память материала, чтобы автоматически восстанавливаться и раскручиваться в воздухе во время полета. После приземления он может сразу перейти к следующему циклу поглощения света и нагрева без какого-либо ручного вмешательства или механического устройства сброса. Пока внешний источник инфракрасного света остается освещенным, этот процесс «накопления-отскока-самовосстановления энергии» может продолжаться сотни раз.
Эксперимент также подтвердил, что формой движения и походкой робота можно напрямую управлять, просто настроив угол раскрытия V-образной алюминиевой трубки: когда угол регулируется до 120 градусов, робот извивается и ползет близко к земле; при уменьшении угла до 90 градусов робот прыгает вперед; а когда угол еще больше сужается до 50 градусов, робот демонстрирует сильную способность прыгать вертикально в небо, причем максимальная высота прыжка может даже превышать его собственный размер более чем в 80 раз. Кроме того, добавив небольшой груз к его круглому концу для регулировки центра масс, он может эффективно подавлять перекатывание в воздухе и значительно улучшать стабильность и расстояние прыжка вперед.
В ходе испытаний на проникновение на различные сложные местности микроробот успешно преодолевал траву, песок, гравийные пляжи, пологие склоны и дороги с препятствиями, разбросанными канцелярскими кнопками, демонстрируя свою сильную способность адаптироваться к неровной местности. Исследователи отметили, что, хотя система по-прежнему использует внешние источники инфракрасного света для обеспечения энергией и в ближайшее время не существует коммерческого продукта, этот фундаментальный прорыв в использовании геометрических структур и интеллектуальных материалов для достижения самоходных циклов полностью устранил техническое узкое место традиционных микромягких роботов, использующих громоздкие механизмы сброса накопителей энергии, и предоставляет новые дизайнерские идеи и эталоны аппаратного обеспечения для будущего обнаружения окружающей среды, роевых микророботов и неструктурированных поисков и спасательных операций при стихийных бедствиях.
Комментарии