Аннотация:
Исследовательская группа Фуданьского университета разработала ультратонкую полимерную пленку, прикрепленную к ногам робота, которая может напрямую генерировать электричество при соприкосновении с определенной землей и определять материал и шероховатость поверхности под ногами по электрическим сигналам. Исследование было опубликовано в журнале National Science Review. Он нацелен на проблему электропитания, с которой микророботы уже давно столкнулись: исследователи отметили, что микроробот весом около 1,7 грамма может ползать только около двух минут, используя коммерческий аккумулятор; если срок службы батареи будет продлен до двух часов, вес батареи будет составлять около 94% от общего веса робота, что намного превышает возможности существующих литиевых батарей по плотности энергии.
Этот слой «кожи» состоит из сшитого полиакрилата калия и образует пленку непосредственно на ноге робота. Толщина составляет около 135 микрон, а площадь можно уменьшить примерно до 1 квадратного миллиметра. Для выработки электричества он использует не трение или давление при ходьбе, а открытый электрохимический источник энергии: после того, как подошва стопы контактирует с активными поверхностями, такими как алюминий и цинк, измельченный материал высвобождает электроны; Реакционный слой платины/углерода на мембране использует кислород и воду из воздуха для получения электронов и формирования электрического тока, и реакция прекращается сразу после поднятия стопы. Другими словами, робот потребляет химическую энергию контактного материала, и металлическая поверхность будет постепенно окисляться вместо получения «бесплатного электричества», которое можно поддерживать бесконечно.
Исследовательская группа сообщает, что пленка может достигать плотности мощности 133 милливатт на квадратный сантиметр на поверхности цинка и 103 милливатт на поверхности алюминия, что примерно на порядок больше, чем у типичных микробатарей; Доступные материалы также включают кремний, олово и свинец. Размер экспериментального робота составляет примерно 6,7 х 5,7 сантиметра. В отчете об исследовании упоминается, что он прошел более 10 000 шагов при непрерывном тестировании, охватывающем около 150 дней, и прошел более миллиона шагов после употребления около 2 граммов алюминия. Команда также продемонстрировала, как робот поднимается по наклонной металлической пластине, зажигает светодиод и управляет передатчиком Bluetooth; Мембрана может работать при температуре от минус 20 градусов по Цельсию до 80 градусов по Цельсию и все равно может разряжаться, если ее оставить при относительной влажности 20% в течение 48 часов.
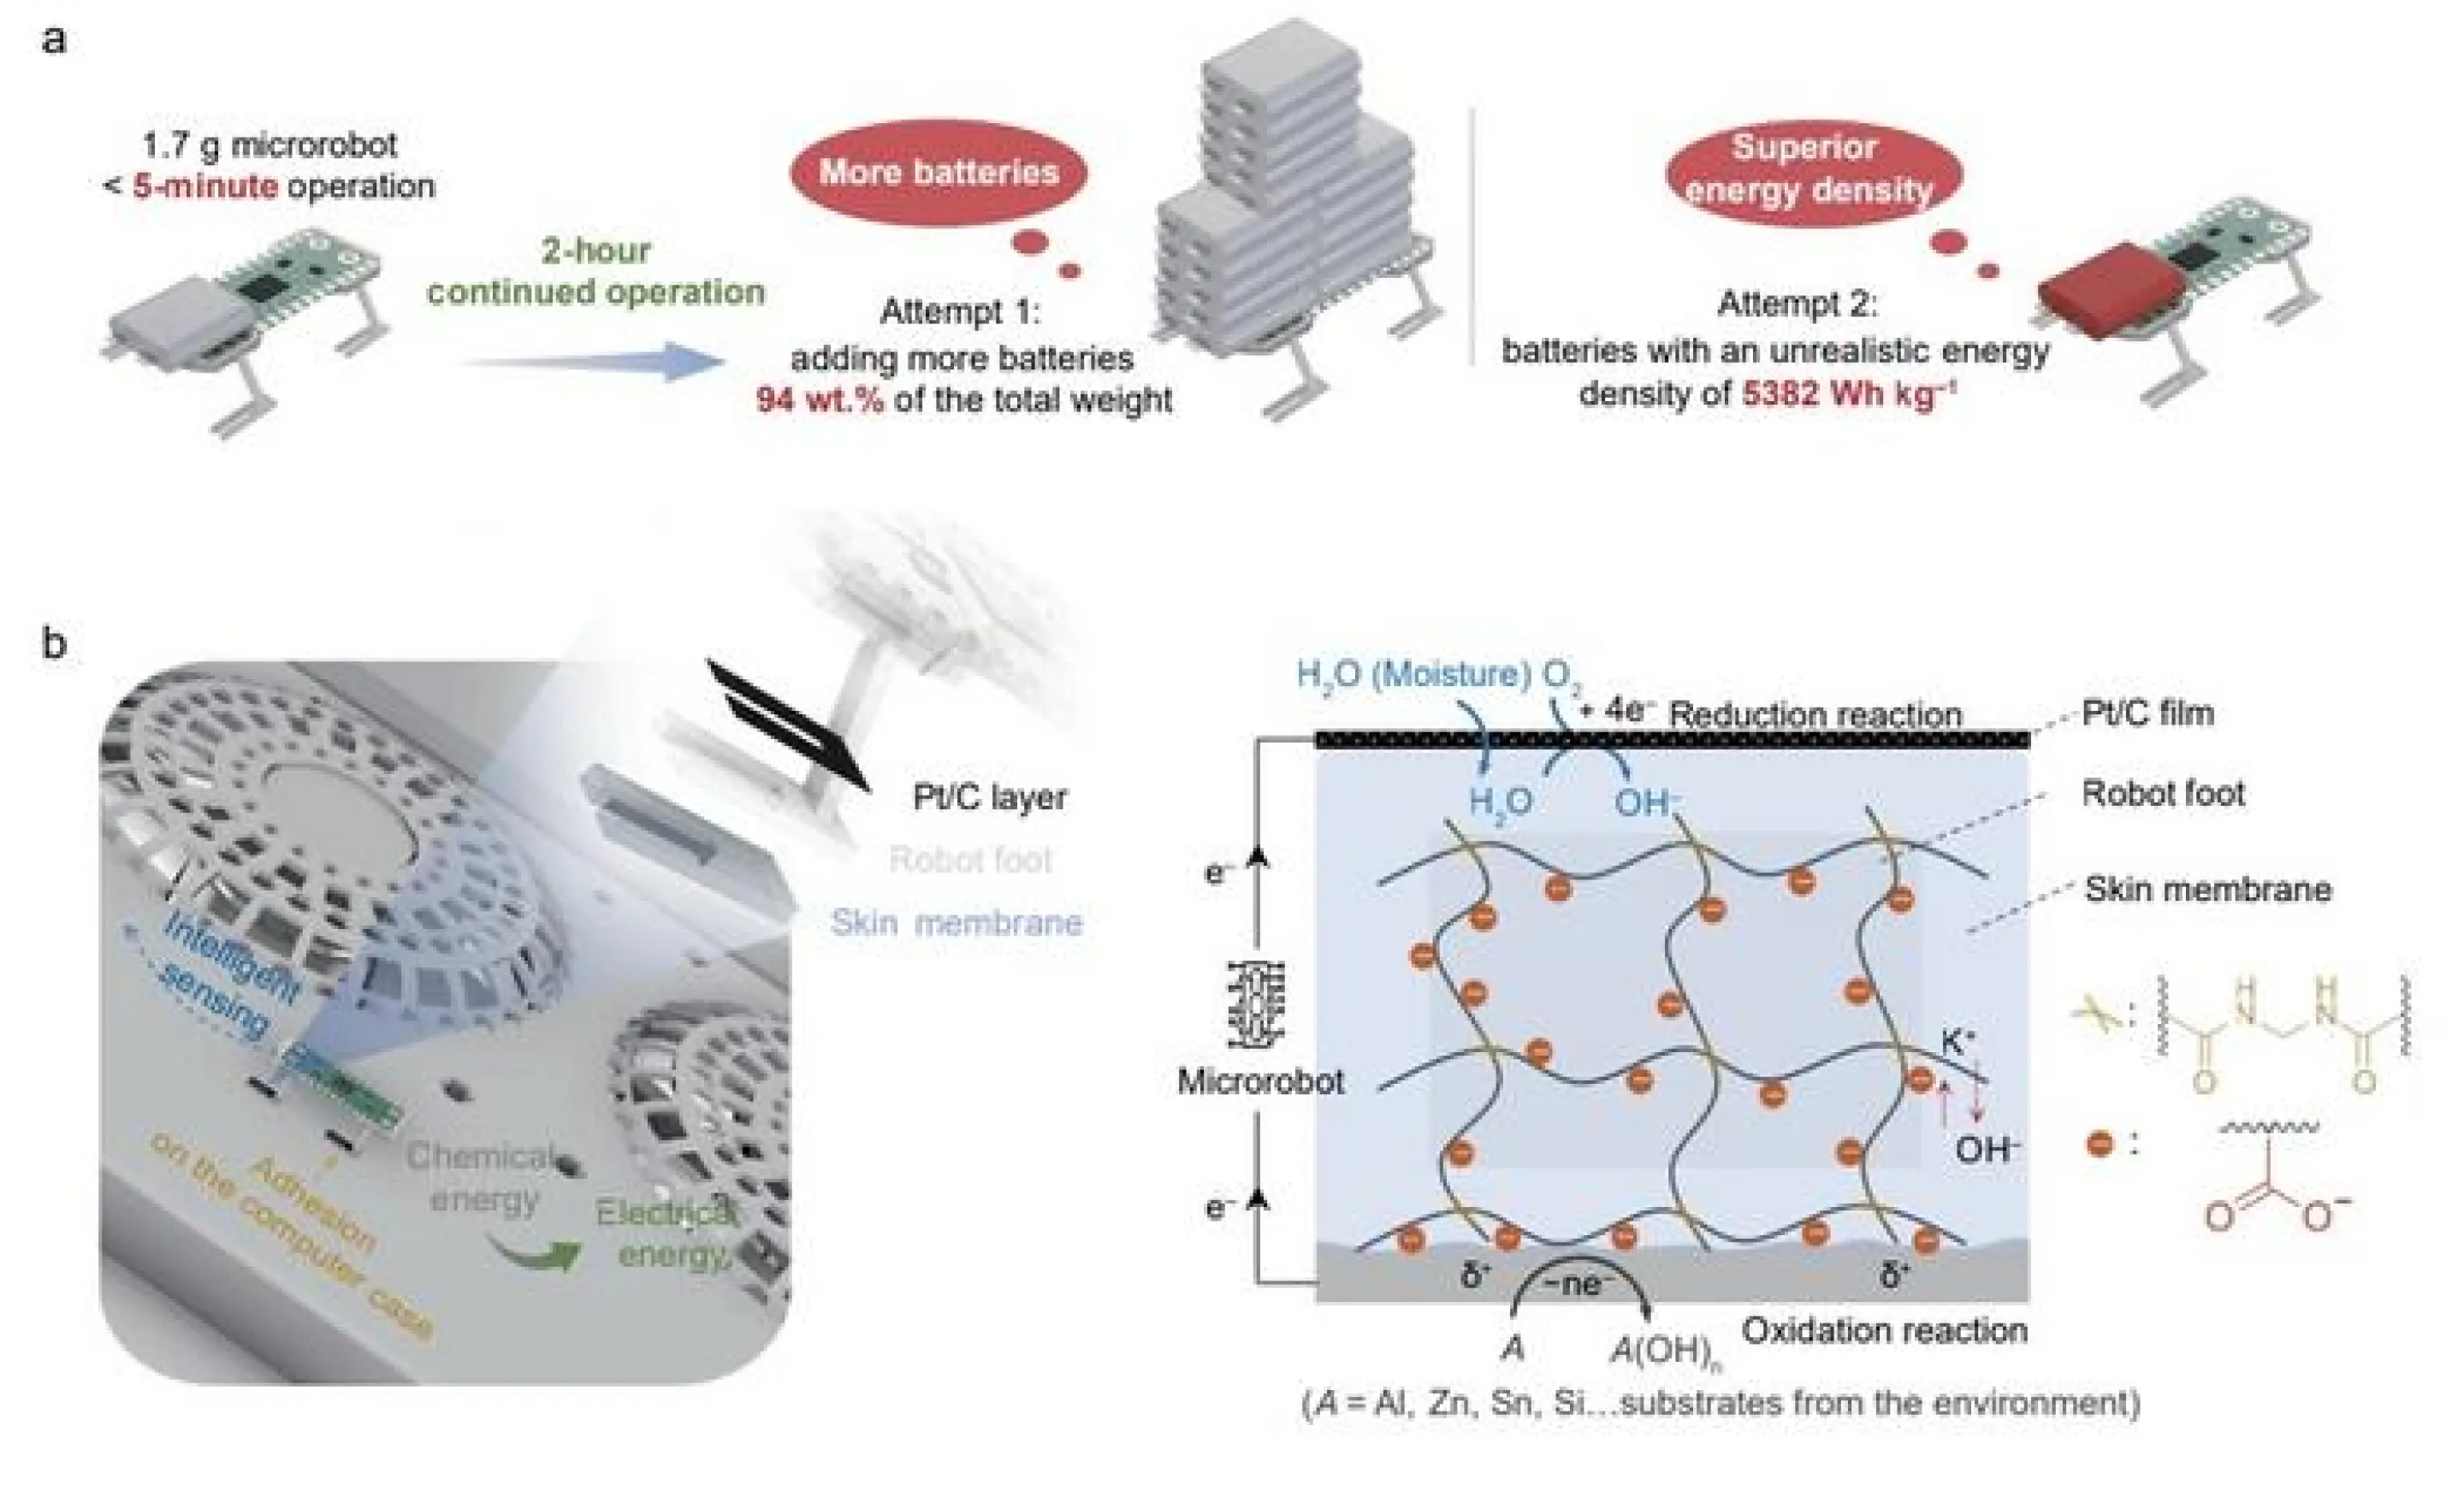
Эта пленка также имеет сенсорную функцию. Различные поверхности земли вызывают разные скорости электрохимических реакций и миграцию ионов, что приводит к появлению различимых электрических сигналов; изменения шероховатости поверхности также изменят сигнал, поэтому ожидается, что робот будет идентифицировать окружающую среду и активно находить более подходящий путь для извлечения энергии. Однако химически инертные поверхности, такие как пластик, стекло, почва и органические ткани, не могут получать питание напрямую, поэтому исследователи добавили небольшие суперконденсаторы в качестве буферов на таких участках. На долгосрочную работу также влияют изменения электролита, и во время экспериментов необходимо добавлять гидроксид калия для поддержания производительности.
В настоящее время это прототип источника питания и датчиков, который находится на лабораторной стадии. Исследование показывает испытание на ползание по поверхности конкретного материала и не является продуктом, который уже можно использовать для поиска и спасения в зонах стихийных бедствий, инспекции ядерных объектов или коммерческого развертывания. Его потенциальная ценность заключается в том, чтобы сделать микророботов менее зависимыми от громоздких батарей или внешних источников энергии, но сможет ли реальная миссия продолжать работать, также будет зависеть от доступных поверхностных материалов, содержания электролита и конструкции энергетического буфера в окружающей среде.
Комментарии