Аннотация:
Исследователи из Калифорнийского университета в Лос-Анджелесе (UCLA) и Мичиганского университета разработали компактного бионического робота. Он может прыгать, как лягушка, передвигаться по сложным поверхностям, таким как трава и песок, преодолевать небольшие ступеньки и даже плавать в воде после установки специальных ласт. В отличие от традиционных роботов, которые используют двигатели для непрерывного движения ног, это устройство накапливает энергию, скручивая упругие стержни, а затем использует внезапную деформацию материала для создания мгновенной тяги, что позволяет ему быстро отскакивать.
Это исследование демонстрирует новый механизм передвижения, подходящий для микророботов. Исследователи надеются, что за счет улучшения механической конструкции небольшие роботы смогут генерировать достаточно большую мгновенную мощность без использования более мощных двигателей. Соответствующие результаты были опубликованы в журнале Science Advances.
Для небольших роботов передвижение не так просто, как кажется. Травинки, рыхлый песок, складки ткани и небольшие препятствия на земле могут стать серьезными препятствиями. Когда высота препятствия близка к размерам самого робота, зачастую сложно пройти его плавно, опираясь только на колеса или обычные механические ноги.
Прыжки — одно из решений, но они предъявляют особые требования к выходной мощности. Роботам не только нужно достаточно энергии, но они также должны высвободить энергию за очень короткое время, чтобы получить сильную тягу вверх или вперед. Тем не менее, небольшие двигатели часто хорошо обеспечивают устойчивую и плавную мощность, но с трудом могут напрямую обеспечить такую мощную мгновенную мощность.
Инженеры ранее пытались решить эту проблему с помощью пружин: сначала двигатель медленно сжимал или растягивал пружину, сохранял энергию в виде потенциальной энергии упругости, а затем быстро отпускал пружину, чтобы добиться выброса. Однако как заставить эластичные материалы в трехмерных структурах внезапно и стабильно деформироваться, воспроизводимо и быстро восстанавливаться после каждого движения, по-прежнему остается сложной технической проблемой.
На этот раз исследовательская группа использовала упругую стержневую конструкцию, похожую на винтовую пружину. Исследователи сначала использовали компьютерную модель для анализа правил деформации упругого стержня при различных условиях изгиба и кручения, а затем использовали роботизированную руку для проведения экспериментов по изгибу и кручению на реальных материалах, чтобы сравнить предсказания модели с фактическими результатами.
Благодаря этим экспериментам исследователи постепенно определили, какая геометрия и методы нагружения заставляют упругий стержень подвергаться внезапным морфологическим преобразованиям, а не медленно деформироваться. Освоив эти условия, они смогут сконструировать соответствующие эластичные конечности в соответствии с потребностями движения робота.
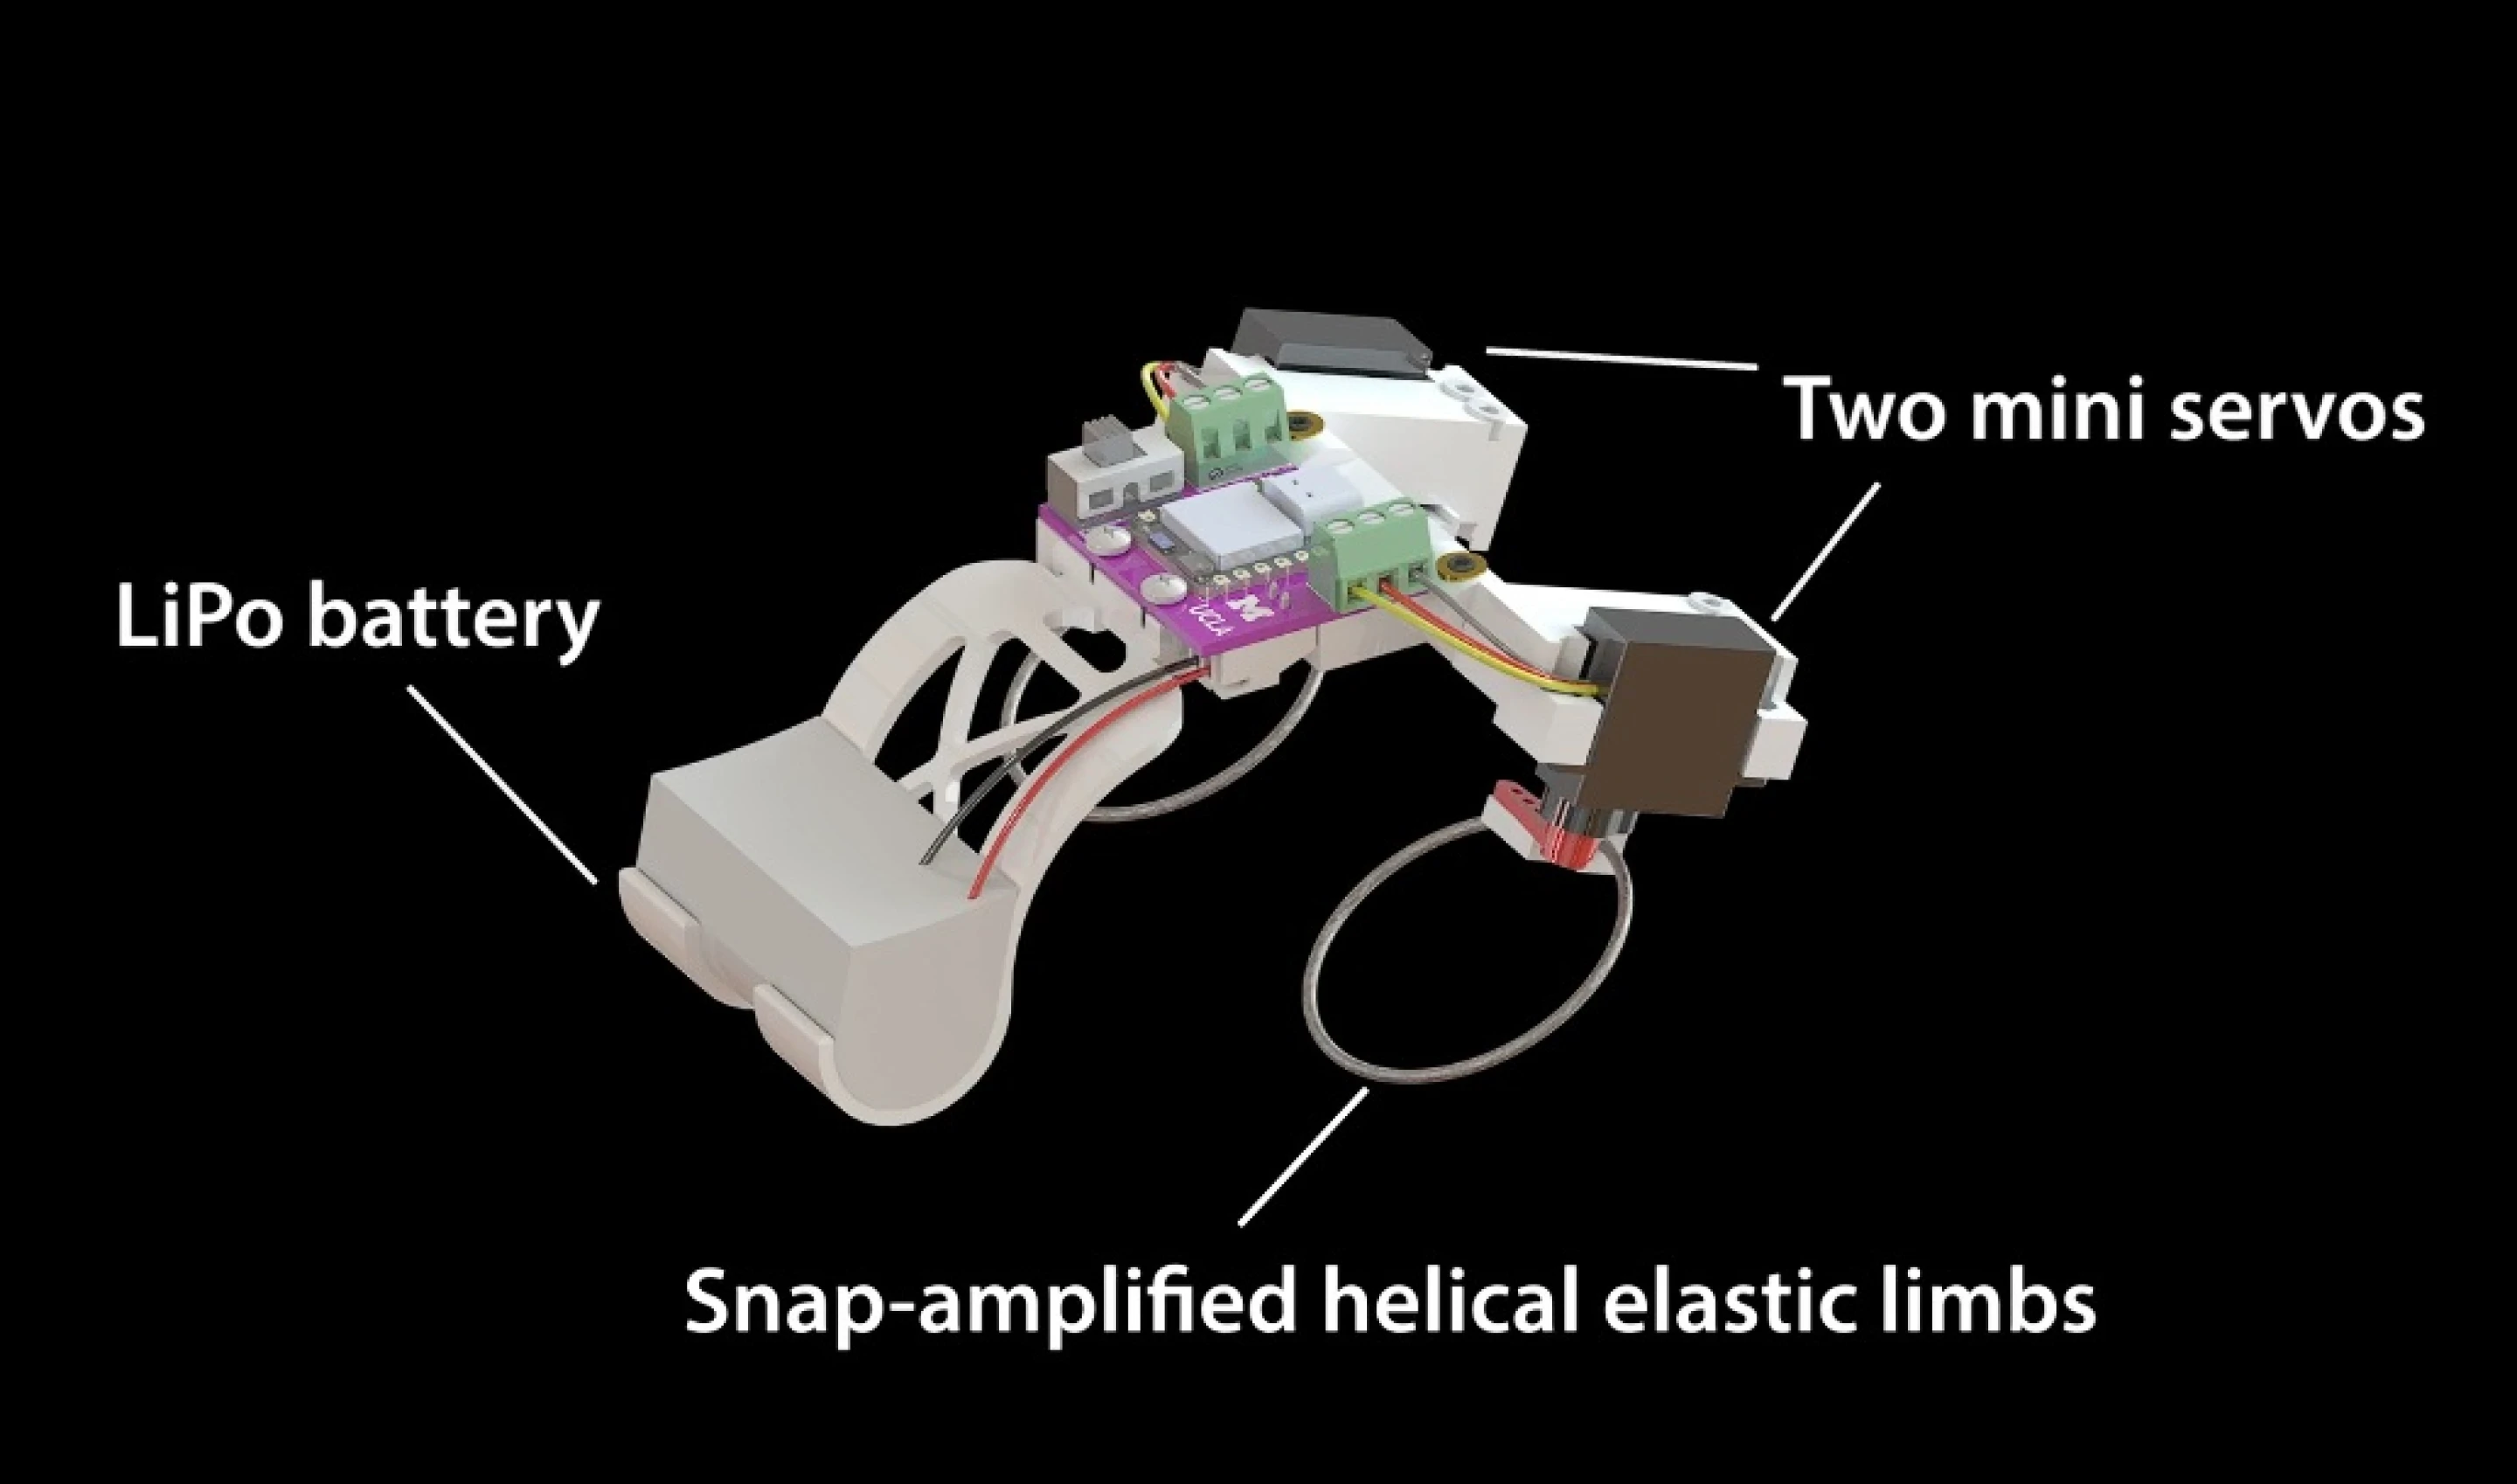
Упругий стержень, используемый роботом, изготовлен из никель-титанового сплава. Исследователи согнули изначально прямой стержень в форме спирали, закрепили один конец на кронштейне, а другой конец подключили к небольшому серводвигателю. Когда двигатель вращается, эластичный стержень будет одновременно сгибаться и скручиваться и постепенно накапливать потенциальную энергию упругости.
Поскольку деформация продолжает увеличиваться, стержень в конечном итоге достигает нестабильного критического состояния, а затем внезапно переходит в другую конфигурацию. Это быстрое изменение формы создает заметное мгновенное движение, катапультирующее робота вверх и вперед.
Весь процесс аналогичен сжатию пружины и ее резкому отпусканию. Двигатель не должен напрямую выдавать всю мощность, необходимую для прыжка, за очень короткое время, он может медленно накапливать энергию в течение более длительного периода времени, а затем концентрированно высвобождать ее через упругую структуру.
После совершения прыжка мотор вращается в обратную сторону, возвращая упругий стержень в исходное состояние, необходимое для следующего прыжка. Поскольку часть процесса сброса можно выполнить, пока робот находится в воздухе, робот может быстро подготовиться к следующему отскоку после приземления.
Однако конструкция упругого стержня должна обеспечивать баланс между силой прыжка и скоростью возврата. Хотя некоторые конструкции могут выделять больше энергии, для восстановления им требуется поворот двигателя на больший угол, что приводит к увеличению интервалов между последовательными прыжками. В конечном итоге исследователи выбрали конструкцию, которая могла бы обеспечить более сильную тягу и полный сброс за более короткое время.
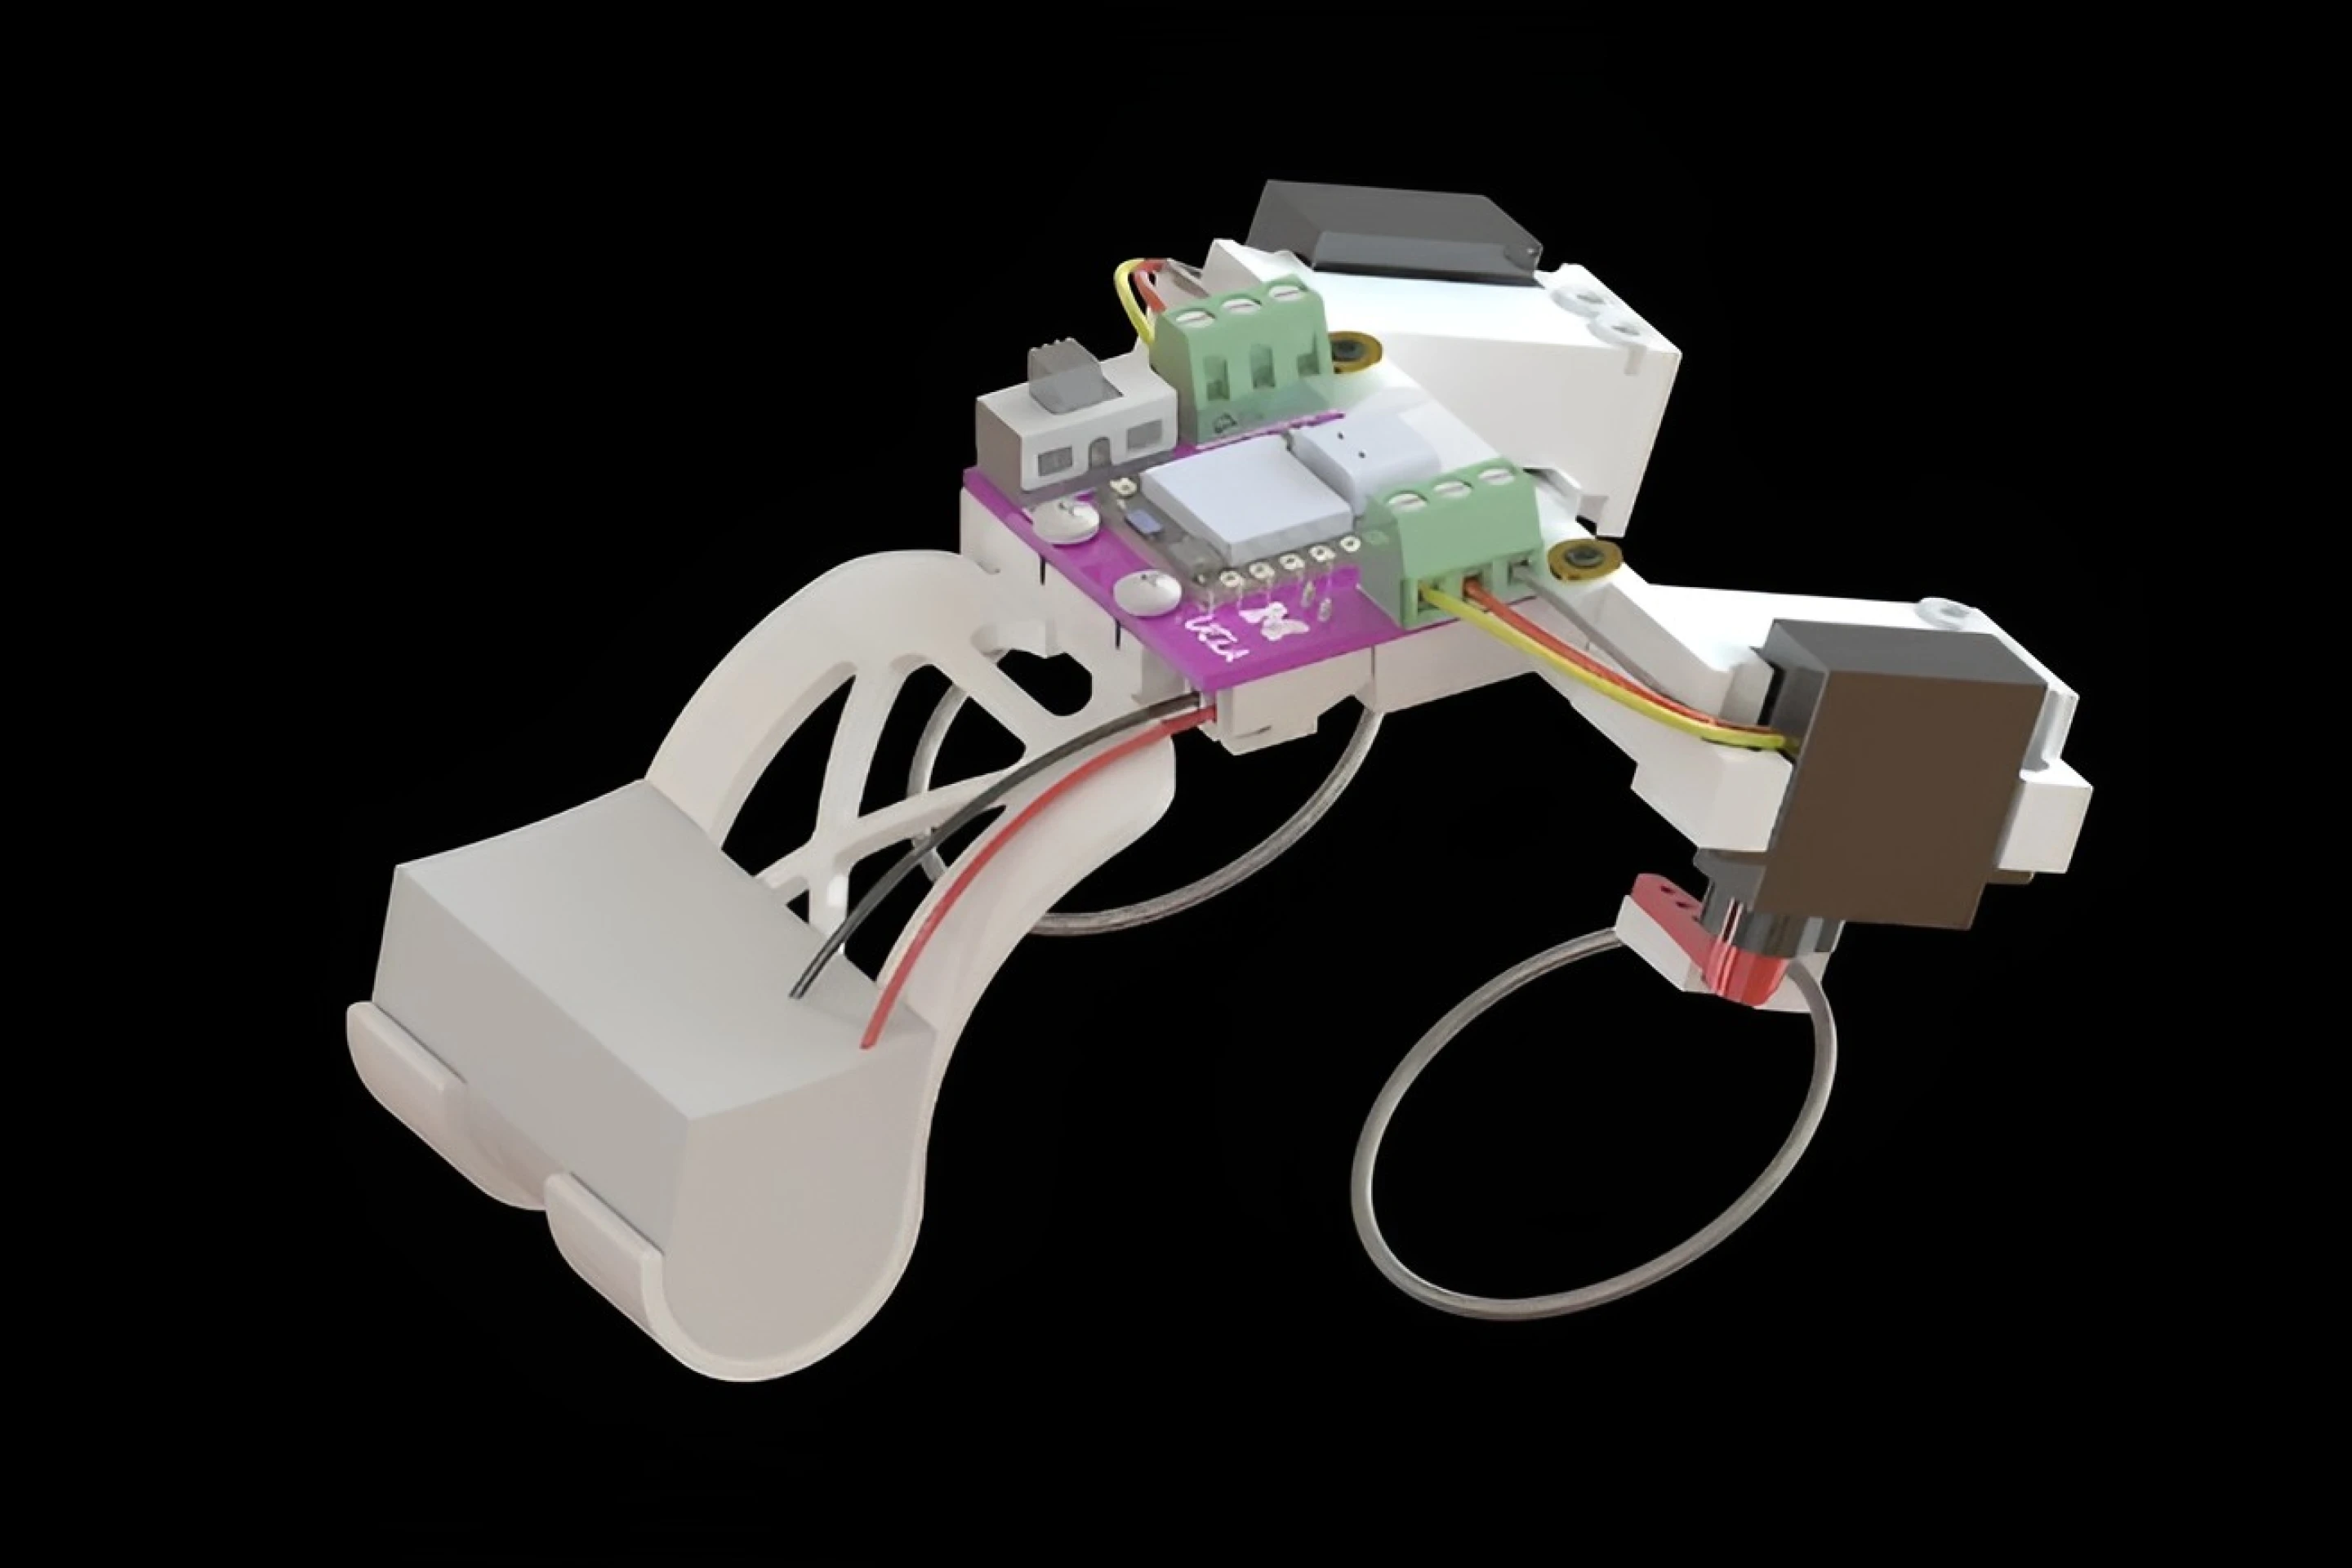
Чтобы проверить, действительно ли этот механизм применим к полноценному роботу, исследовательская группа построила прототип длиной около 11 сантиметров и весом 98,2 грамма. Его спина оснащена двумя эластичными конечностями, которые могут внезапно деформироваться, а общий способ передвижения чем-то похож на способ передвижения лягушки.
Исследователи также создали управляющего робота с жесткой конструкцией ног. Оба робота имеют одинаковую мощность двигателя, но основное различие заключается в том, как используется эта мощность: управляющий робот опирается на жесткие ноги для непрерывного движения, в то время как новый робот сначала накапливает энергию, а затем высвобождает ее за счет внезапной деформации упругих стержней.
Испытание охватывает шесть поверхностей: дерево, ткань, акрил, кожу, траву и песок. Результаты показали, что новый прыгающий робот двигался быстрее, чем версия с жесткими ногами на всех протестированных поверхностях.
На деревянной доске новый робот достиг скорости 3,21 длины тела в секунду. Объединив результаты испытаний шести поверхностей, средняя скорость составляет 2,46 длины тела в секунду, тогда как средняя скорость робота с жесткими ногами составляет всего 0,79 длины тела в секунду. Другими словами, в этой серии контрольных экспериментов подпрыгивающий робот двигался в среднем примерно в 3,1 раза быстрее, чем версия с жесткими ногами.
На ткани и траве разница в производительности между двумя роботами особенно очевидна. Роботы с жесткими ногами вряд ли смогут плавно передвигаться по этим поверхностям, склонным к препятствиям или проскальзыванию, в то время как прыгающие роботы могут использовать мгновенную тягу, чтобы преодолеть часть сопротивления и продолжить движение вперед.
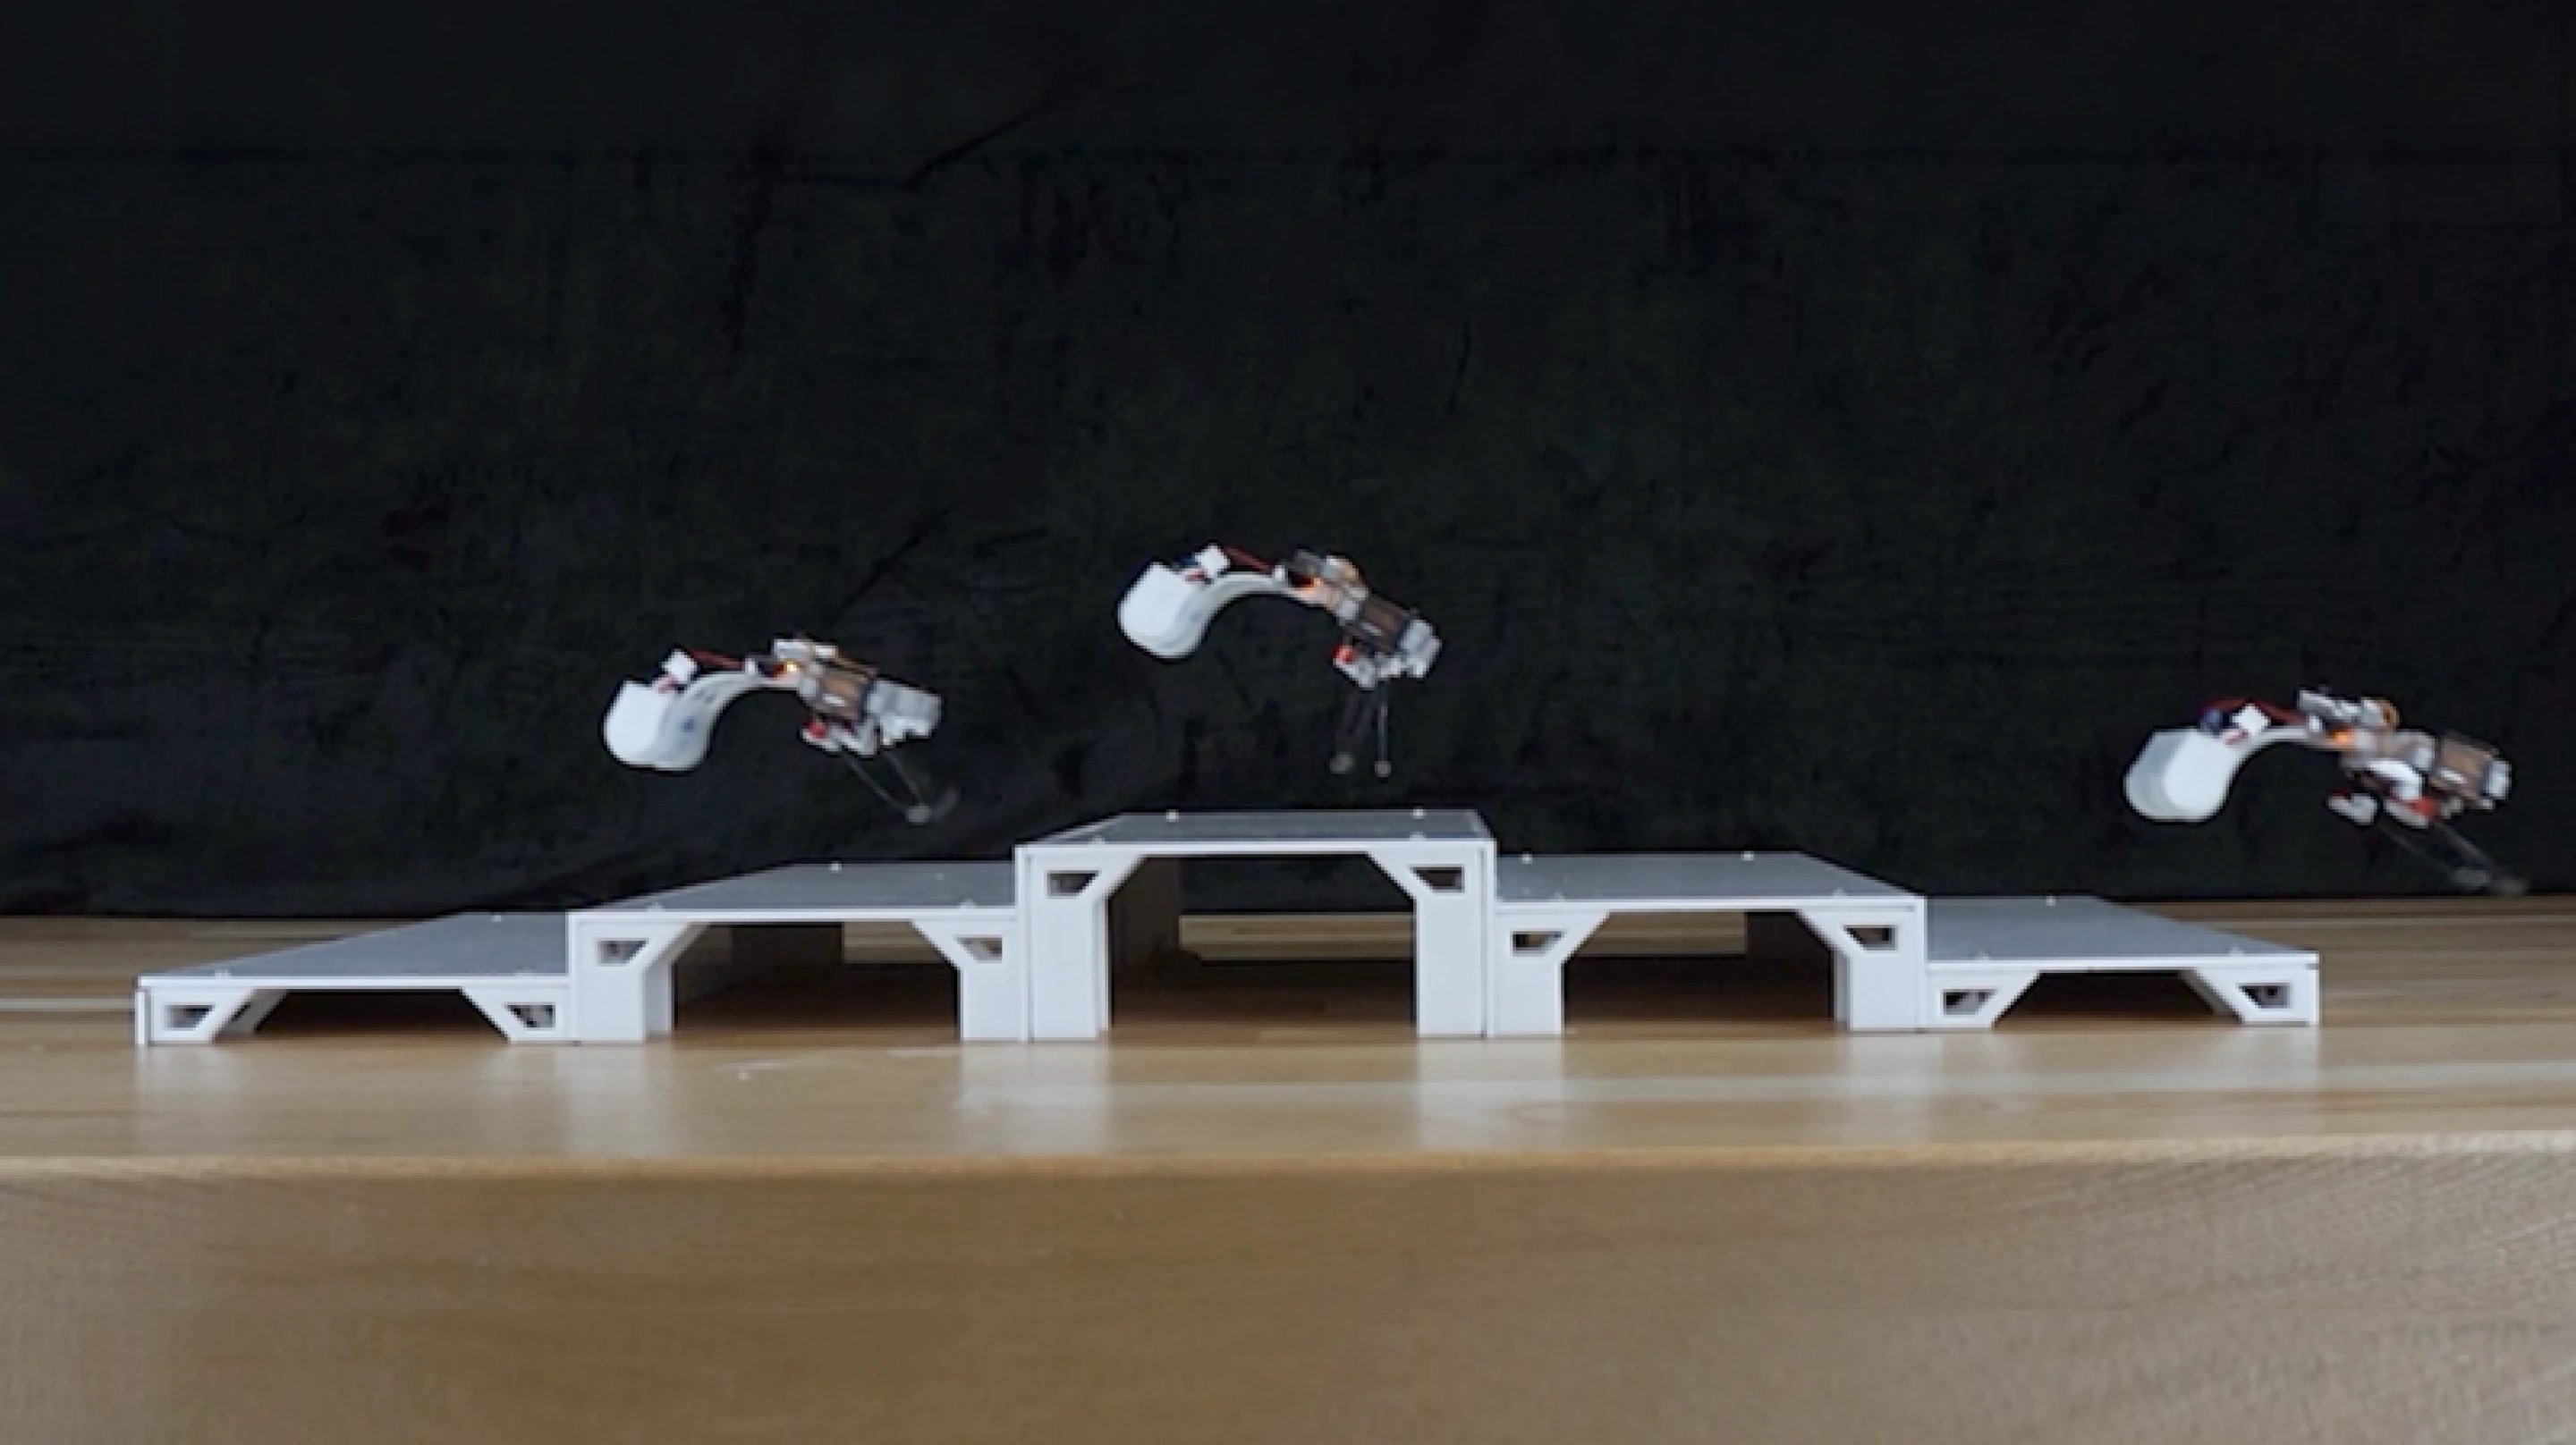
Помимо прыжков по ровной поверхности, робот также продемонстрировал способность преодолевать небольшие шаги и непрерывно выполнять сальто назад. Эти действия показывают, что эластичный стержень может не только помочь роботу генерировать тягу вперед, но и выполнять более сложные движения тела при определенной структуре и условиях управления.
Исследователи также оснастили робота тонкими гибкими плавниками, позволяющими ему плавать в воде. В это время эластичные конечности, первоначально использовавшиеся для прыжков, можно использовать вместе с плавниками, чтобы толкать водный объект, позволяя роботу двигаться со скоростью около 0,5 длины тела в секунду.
Робот может не только двигаться вперед в воде, но и менять направление движения и объезжать препятствия в тестовых условиях с ветровыми возмущениями. На суше исследователи управляли двумя эластичными конечностями, которые двигались с разной частотой, заставляя робота менять направление.
В ходе демонстрации наземной навигации исследователи дистанционно пилотировали робота через усыпанную камнями песочницу, чтобы продемонстрировать его способность передвигаться в сложной среде. Кроме того, команда также использовала датчики света, чтобы позволить роботу продемонстрировать свою способность автономно поворачиваться в направлении источника света.
Это означает, что устройство уже имеет некоторые базовые возможности реагирования на окружающую среду. Однако продемонстрированная в настоящее время автономная навигация все еще относительно проста и далека от зрелой роботизированной системы, которая может самостоятельно идентифицировать сложную среду, планировать маршруты и выполнять задачи.
Исследователи полагают, что этот механизм передвижения может подойти для поиска и спасения на месте катастрофы, проверки оборудования и других задач, требующих пересечения сложной местности. Например, на месте землетрясения или обрушения здания микророботам может потребоваться перемещаться по завалам, сыпучим материалам и ограниченному пространству. Когда традиционные колесные роботы сталкиваются с препятствиями, им часто приходится объезжать или находить проходимый маршрут, в то время как роботы, умеющие прыгать, имеют возможность напрямую преодолевать некоторые препятствия.
Если одна и та же механическая конструкция может подпрыгивать на суше и толкать плавники в воде, то роботу, возможно, не потребуется устанавливать две полностью независимые двигательные системы при переключении между различными средами. Ожидается, что эта конструкция уменьшит сложность некоторых устройств и предоставит новые возможности для микророботов, которым необходимо работать во влажной среде, заболоченных местах или на сложной местности.
Эта технология имеет значение не только для прыгающих роботов. Исследователи отмечают, что использование самой механической конструкции для хранения и высвобождения энергии может снизить зависимость от мощных двигателей или сложных систем управления. Эту идею можно также использовать для таких устройств, как захваты для роботов, требующих быстрых движений. Например, некоторые механические захваты должны закрываться за очень короткое время. Если энергию можно сначала накопить, а затем быстро высвободить, появится возможность достичь более высоких скоростей действия без значительного увеличения размера двигателя.
Исследовательская группа также считает, что этот набор принципов проектирования в будущем может быть использован для создания роботов размером всего несколько миллиметров. Ключ заключается в взаимосвязи между геометрией упругого стержня и поведением внезапной деформации, а не в необходимости полагаться на двигатель определенного размера или большой привод. Однако вопрос о том, действительно ли его можно уменьшить до уровня миллиметров, требует дальнейших исследований и экспериментальной проверки.
В настоящее время этот робот все еще является научно-исследовательским прототипом. Существующие испытания доказали, что он движется быстрее, чем контрольная версия с жесткими ногами, но команде еще предстоит продемонстрировать, что он может превзойти других прыгающих роботов, использующих пружины или упругие конструкции. Разные конструкции имеют различия в высоте прыжка, скорости движения, энергоэффективности, точности управления и времени сброса, и их все равно необходимо сравнивать в единых условиях.
Кроме того, прототип в настоящее время демонстрирует только базовые возможности навигации, преодоления препятствий и плавания. Чтобы по-настоящему использовать его в поисково-спасательных или промышленных инспекционных миссиях, необходимо дополнительно улучшить выносливость, восприятие окружающей среды, устойчивость движения и адаптируемость к сложной местности, а также проверить, может ли эластичная конструкция оставаться надежной после длительной повторяющейся деформации.
Это исследование демонстрирует инженерную идею, заслуживающую внимания: роботам не обязательно полагаться на более мощные двигатели, чтобы получить более сильные мгновенные действия. Они также могут накапливать энергию с помощью механических структур, а затем быстро высвобождать ее соответствующим образом. Этот подход особенно привлекателен для микророботов, размер и энергия которых сильно ограничены.
По мере того, как исследователи глубже понимают законы внезапной деформации упругих структур, ожидается, что эта конструкция, использующая сам материал для достижения быстрого движения, будет применяться в меньших и более гибких робототехнических системах в будущем. Однако такие вопросы, как долговечность, контроль и управление энергопотреблением, все еще необходимо решить, чтобы перейти от прототипов в лаборатории к продуктам, способным выполнять реальные задачи в течение длительных периодов времени.
Комментарии