Аннотация:
Исследователи MIT разработали систему планирования траектории дронов под названием SANDO. Цель состоит в том, чтобы постоянно планировать маршруты предотвращения столкновений для самолетов в среде, где нет предварительной карты и окружающие препятствия движутся. Вместо того, чтобы пытаться точно угадать, где каждое препятствие будет следующим, SANDO вычисляет диапазон, на который препятствие может переместиться в течение определенного времени, основываясь на максимальной скорости, которую оно может достичь, и, соответственно, резервирует для дрона трехмерный безопасный проход, который меняется со временем.
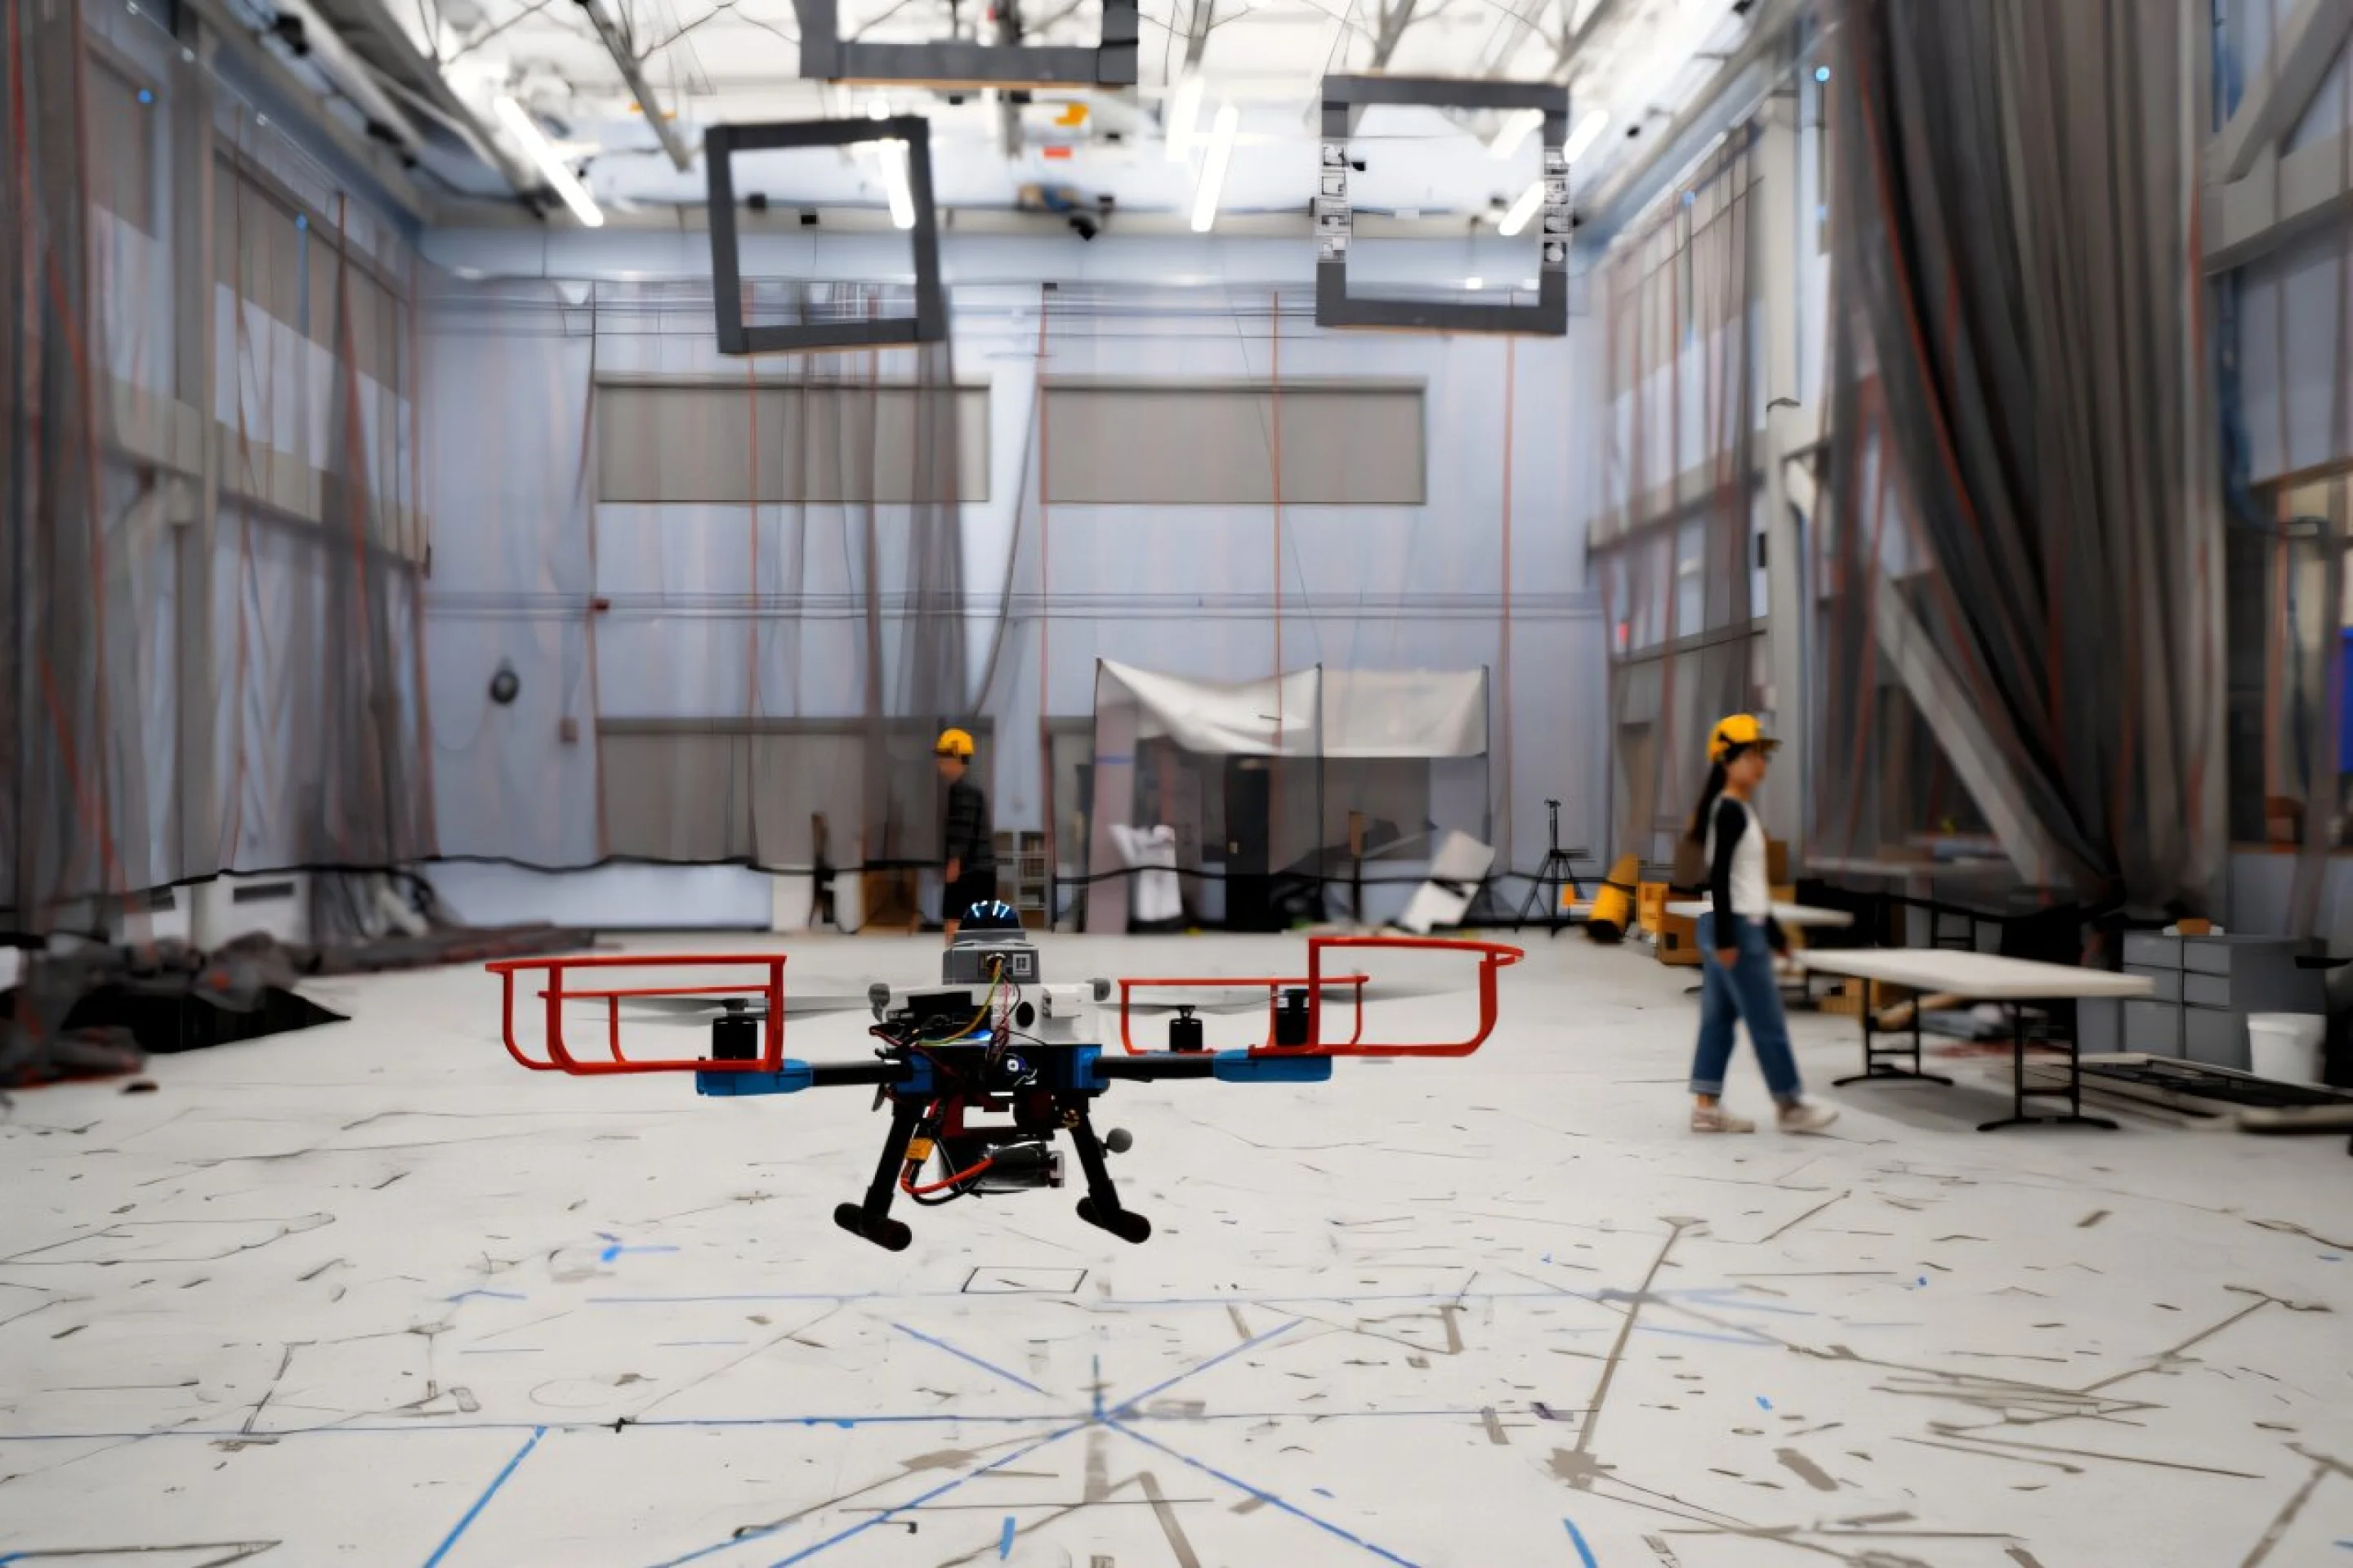
Полное название SANDO — «Безопасное автономное планирование траектории в динамических неизвестных средах». Система использует бортовые камеры и датчики для обнаружения, группировки и отслеживания динамических препятствий, а затем использует ограничивающую сферу для описания областей, куда эти объекты могут достичь в будущем. Планировщик включает эти области в расчеты маршрута, чтобы сформировать серию безбарьерных сегментов пространства, которые со временем меняются; он также использует тепловые карты, чтобы отмечать области с скоплением препятствий и направлять дроны в перегруженные районы. В безопасном коридоре система рассчитает более быстрый целевой маршрут и перепланирует его в соответствии с изменениями окружающей среды по мере продвижения дрона.
Исследовательская группа заявила, что основной особенностью SANDO является использование предотвращения столкновений в качестве жесткого ограничения, а не просто позволить алгоритму «пытаться избежать» препятствий. Исследователи математически доказали, что запланированная траектория может избежать неизвестных динамических препятствий, если выполняются предположения системы. Ключевой предпосылкой является то, что система может установить надежный верхний предел скорости перемещения препятствия; ему не нужно знать точное намерение или направление движения препятствия, но если объект движется быстрее установленного предела, гарантии безопасности больше не применяются.
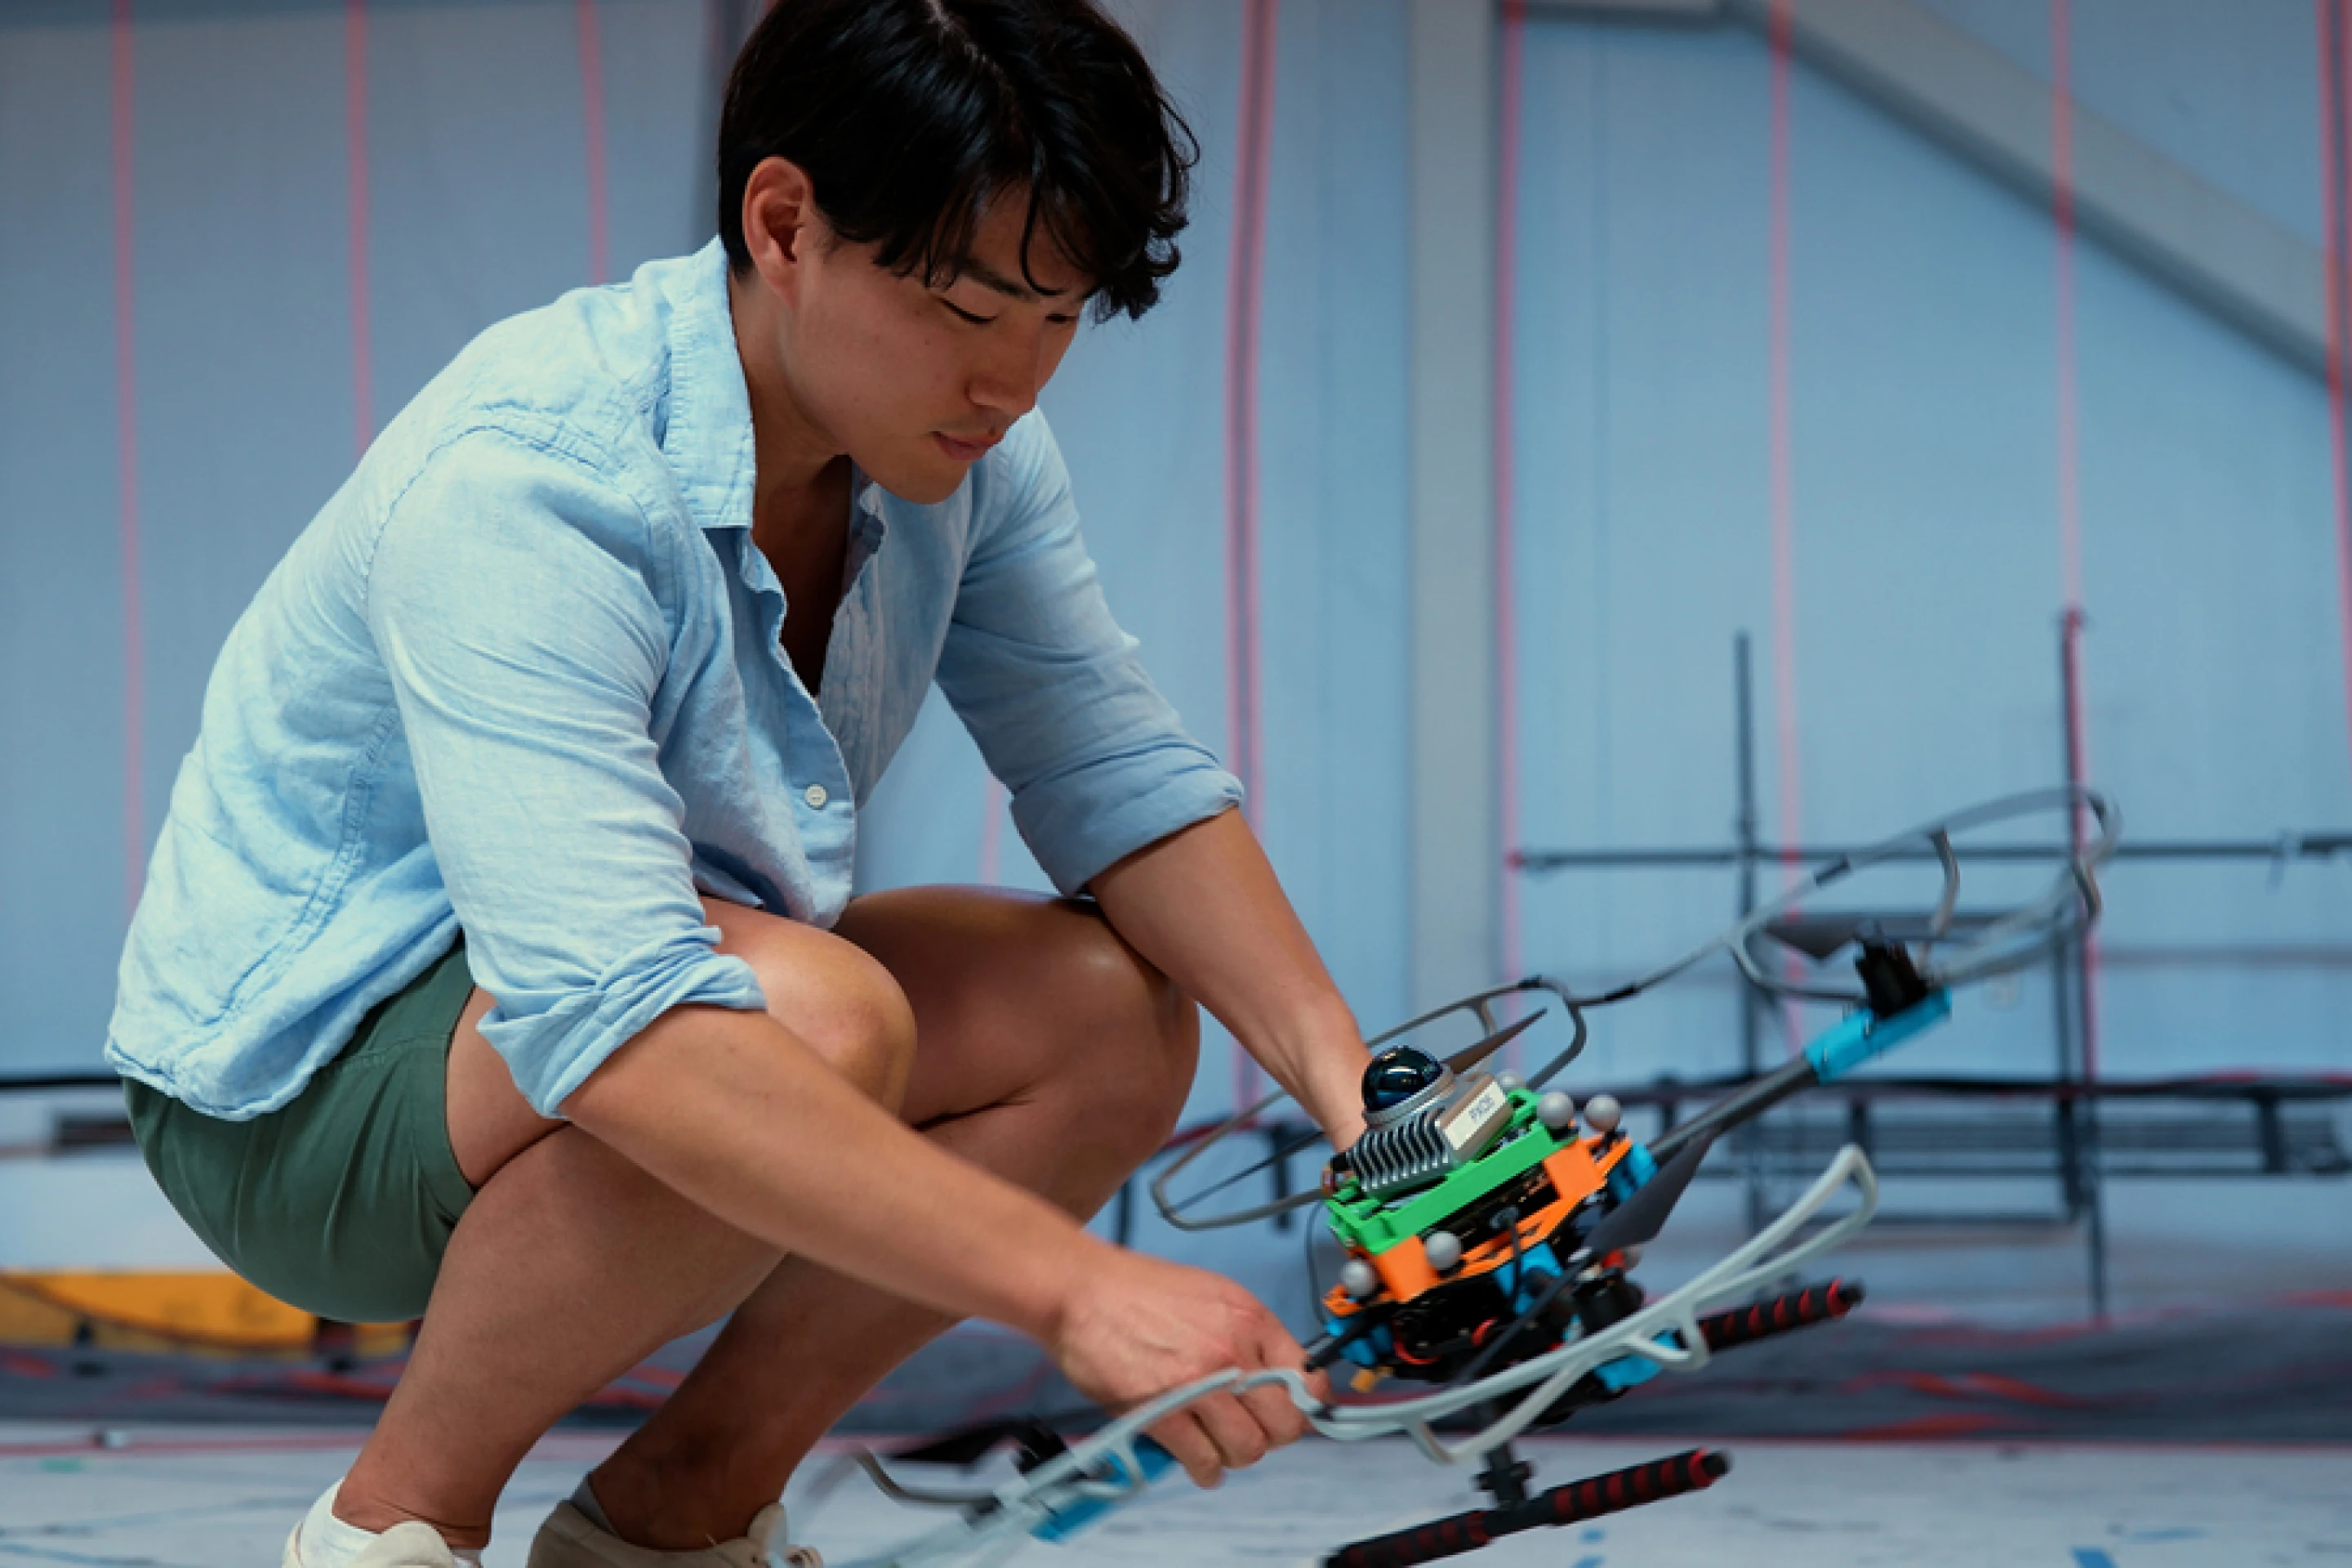
В ходе симуляционного теста SANDO избежала столкновений во всех тестовых средах и достигла целевой точки быстрее, чем несколько сравнительных систем планирования. Исследовательская группа также провела 12 реальных летных испытаний с использованием дрона, оснащенного бортовыми компьютерами и датчиками, в ходе которых он успешно обходил все движущиеся препятствия. Исследование было опубликовано в журнале IEEE Transactions on Robotics. Команда заявила, что в будущем систему можно будет использовать для поиска и спасения рухнувших зданий, разведки мин, разведки мест пожаров или полетов в густонаселенных городских районах. Тем не менее, это все еще результат исследований, и не было доказано, что его можно использовать в реальных операциях по ликвидации последствий стихийных бедствий.
Исследование по-прежнему имеет практические ограничения. Теоретические гарантии, основанные на верхней границе скорости препятствия, зависят от точности восприятия и оценки; в сценариях с особенно густыми препятствиями безопасный диапазон, отведенный для наихудшего случая, может быть слишком консервативным, что приведет к объездам маршрута или снижению эффективности планирования. Последующий план команды состоит в том, чтобы снизить вычислительную нагрузку и изучить сочетание машинного обучения, которое позволит пользователям задавать задачи роботу на естественном языке.
Комментарии