Аннотация:
Инженеры MIT разработали тонкого плавающего робота, работающего на живых клетках скелетных мышц. Он состоит из гибкой гидрогелевой пленки размером с жевательную резинку и двух плавниковых структур. Мышечные клетки покрывают плавники. Исследовательская группа использует свет, чтобы стимулировать сокращение мышц и заставить плавники двигаться вперед в воде. Попеременно направляя свет на левый и правый плавники, исследователи смогли повернуть животное и провести его через простой подводный лабиринт в чашке Петри.
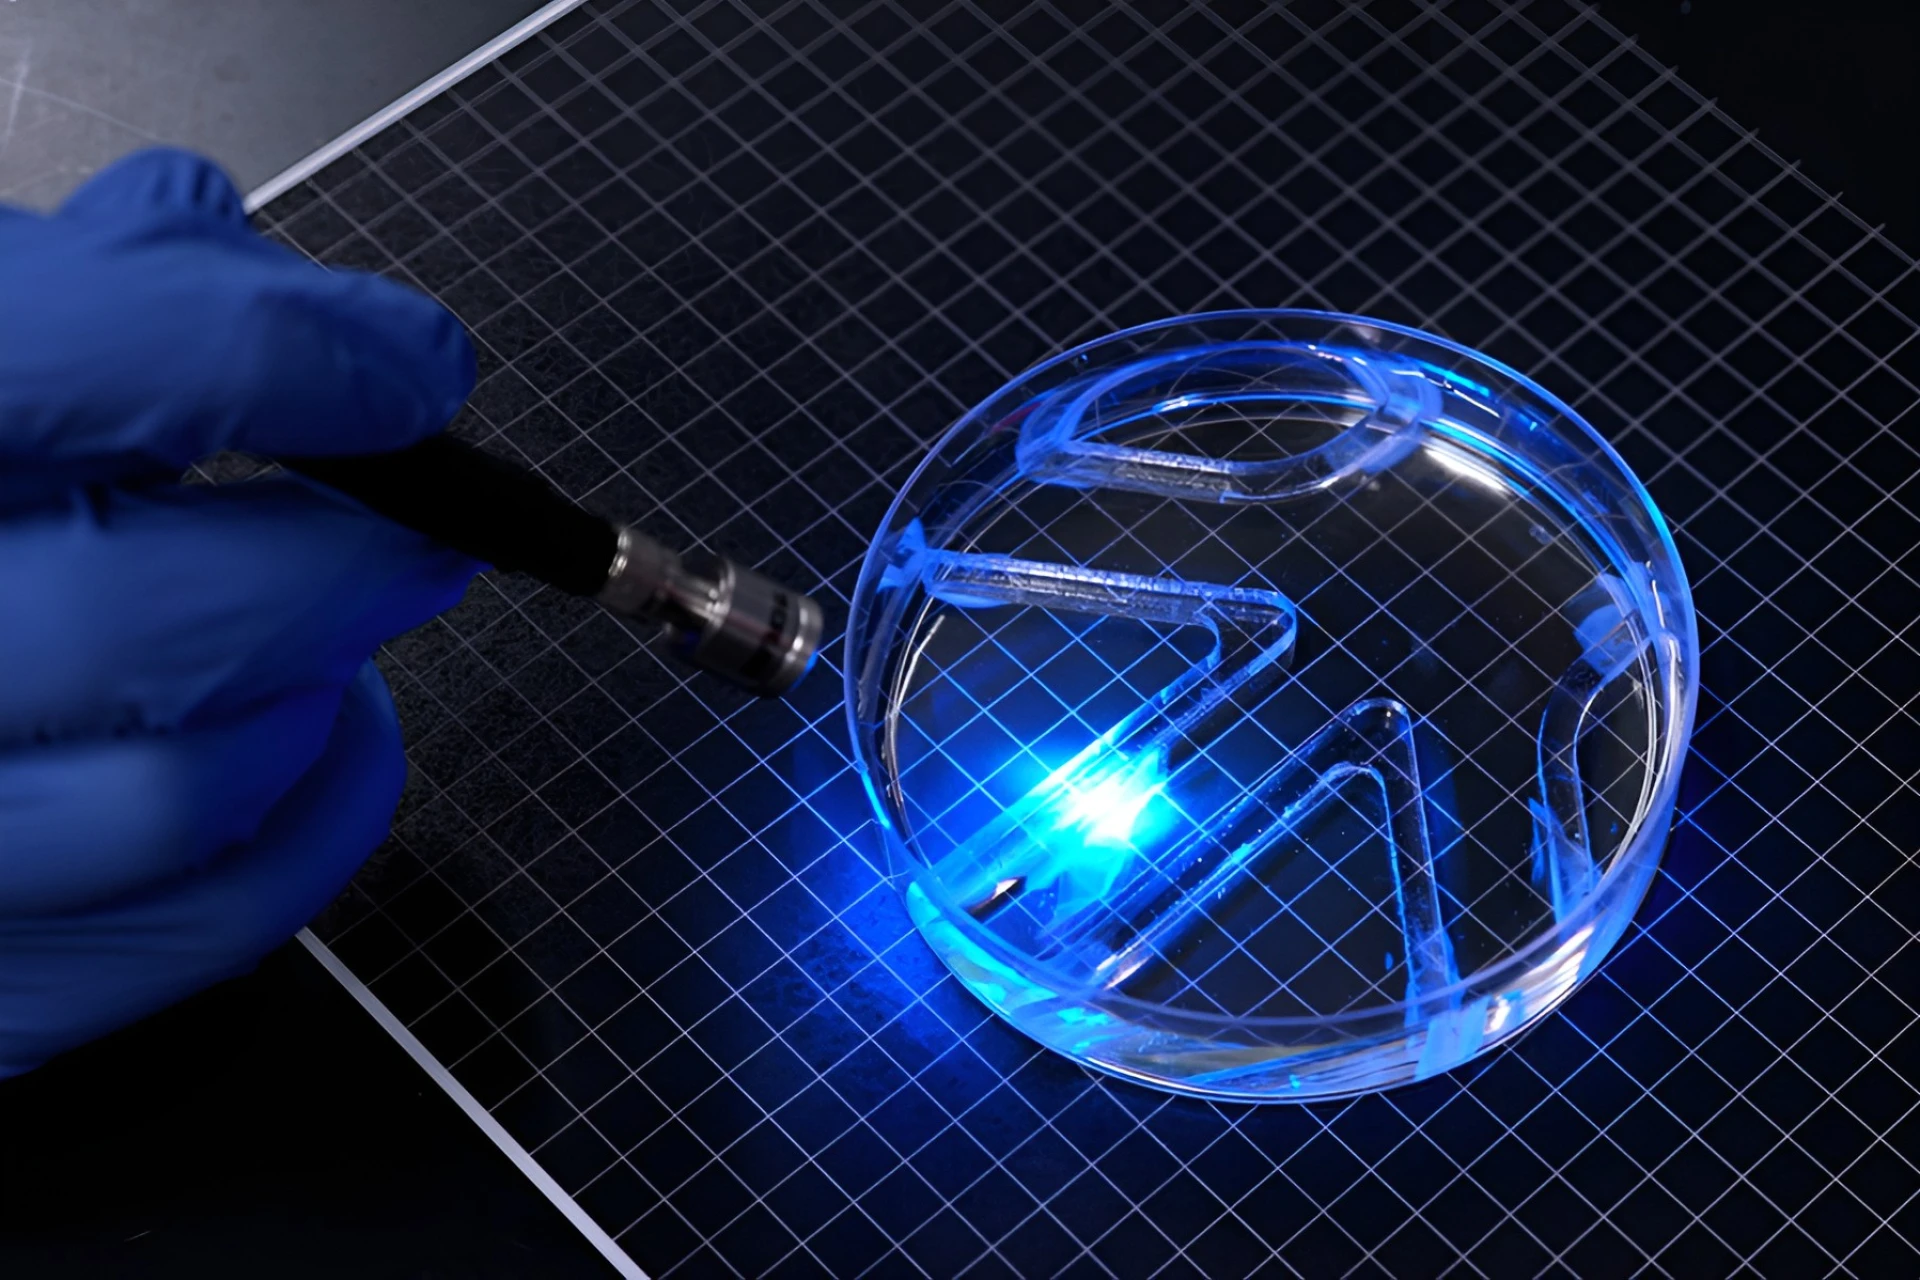
Этот робот использует однослойную мембрану мышечных клеток, а общая структура имеет толщину около полмиллиметра. Исследовательская группа использовала метакрилат желатина (GelMA) для создания поддерживающего скелета и надавила на поверхность бороздками квадратной формы, чтобы клетки могли располагаться вдоль борозд и сливаться в мышечные волокна в одном направлении. Исследователи заявили, что фибриновый гель, использовавшийся в прошлом, был слишком мягким и легко мнелся при сокращении мышц; более прочный GelMA и квадратные бороздки могут лучше поддерживать клетки и помогать мышцам работать вместе, создавая силу. Каждое плавник имеет длину примерно 15 мм, ширину 7 мм и толщину 0,5 мм.
Робот использует клетки скелетных мышц, генетически модифицированные для реакции на свет. Исследовательская группа сначала стимулировала клетки световыми импульсами два раза в день по 15 минут каждый раз. По сравнению с нетренированной контрольной группой смещение плавников после тренировки увеличилось примерно в четыре раза. В статье сообщается, что эта двумерная мышечная пленка может производить силу на уровне миллиньютона и удар на уровне миллиметра; плотность его сократительной силы на единицу объема ткани примерно в 20 раз выше, чем у трехмерных мышц, а его непрерывная работоспособность в незафиксированном состоянии также увеличилась с менее чем 10 минут до более чем 30 дней.
При оптимальных условиях испытаний линейная скорость плавания робота составляет около 4 длин тела в минуту, а скорость его вращения может достигать 1200 градусов в минуту. Для управления им по-прежнему требуется держать источник света вне чашки Петри, и у него пока нет бортового электронного оборудования или возможностей автономной навигации; следовательно, «нефиксированный» означает, что корпус робота не нужно подключать к внешнему кронштейну, что не означает, что он может работать независимо без внешнего управления освещением. Исследователи также признают, что нынешняя конструкция проста, а скорость плавания низкая, и еще предстоит пройти долгий путь, прежде чем ее можно будет использовать в открытой воде.
Исследовательскую группу возглавила Риту Раман, доцент кафедры машиностроения Массачусетского технологического института, а первым автором стала аспирантка Махира Бава. Результаты были опубликованы в журнале Advanced Functional Materials под названием «Двумерные приводы из скелетных мышц повышают эффективность биогибридных роботов». Команда считает, что тонкая конструкция может быть более дружелюбной к клеткам и дешевле в производстве, чем трехмерные мышечные блоки, требующие большого количества клеток, а также, как ожидается, повысит эффективность движений; в будущем его можно будет использовать для мониторинга окружающей среды или для выполнения задач точного обнаружения в хрупких и непредсказуемых средах. Однако в настоящее время в исследовании используется только одна клеточная линия, однонаправленно расположенные мышечные волокна и простая структура скелета. Следующим шагом команды станет оптимизация конструкции тела и плавников, увеличение скорости плавания и исследование других способов передвижения.
Комментарии