
Аннотация:
Исследователи из Университета штата Северная Каролина в США разработали новый тип мягкого подводного робота, форма и движения которого вдохновлены морским существом — хохлатым криноидеем. В отличие от многих подводных роботов, которым для достижения трехмерного движения требуется несколько двигателей и сложные системы управления, это устройство использует только два входа пневматического привода для выполнения таких действий, как подъем, падение, движение вперед и назад, зависание и вращение вокруг своей оси.
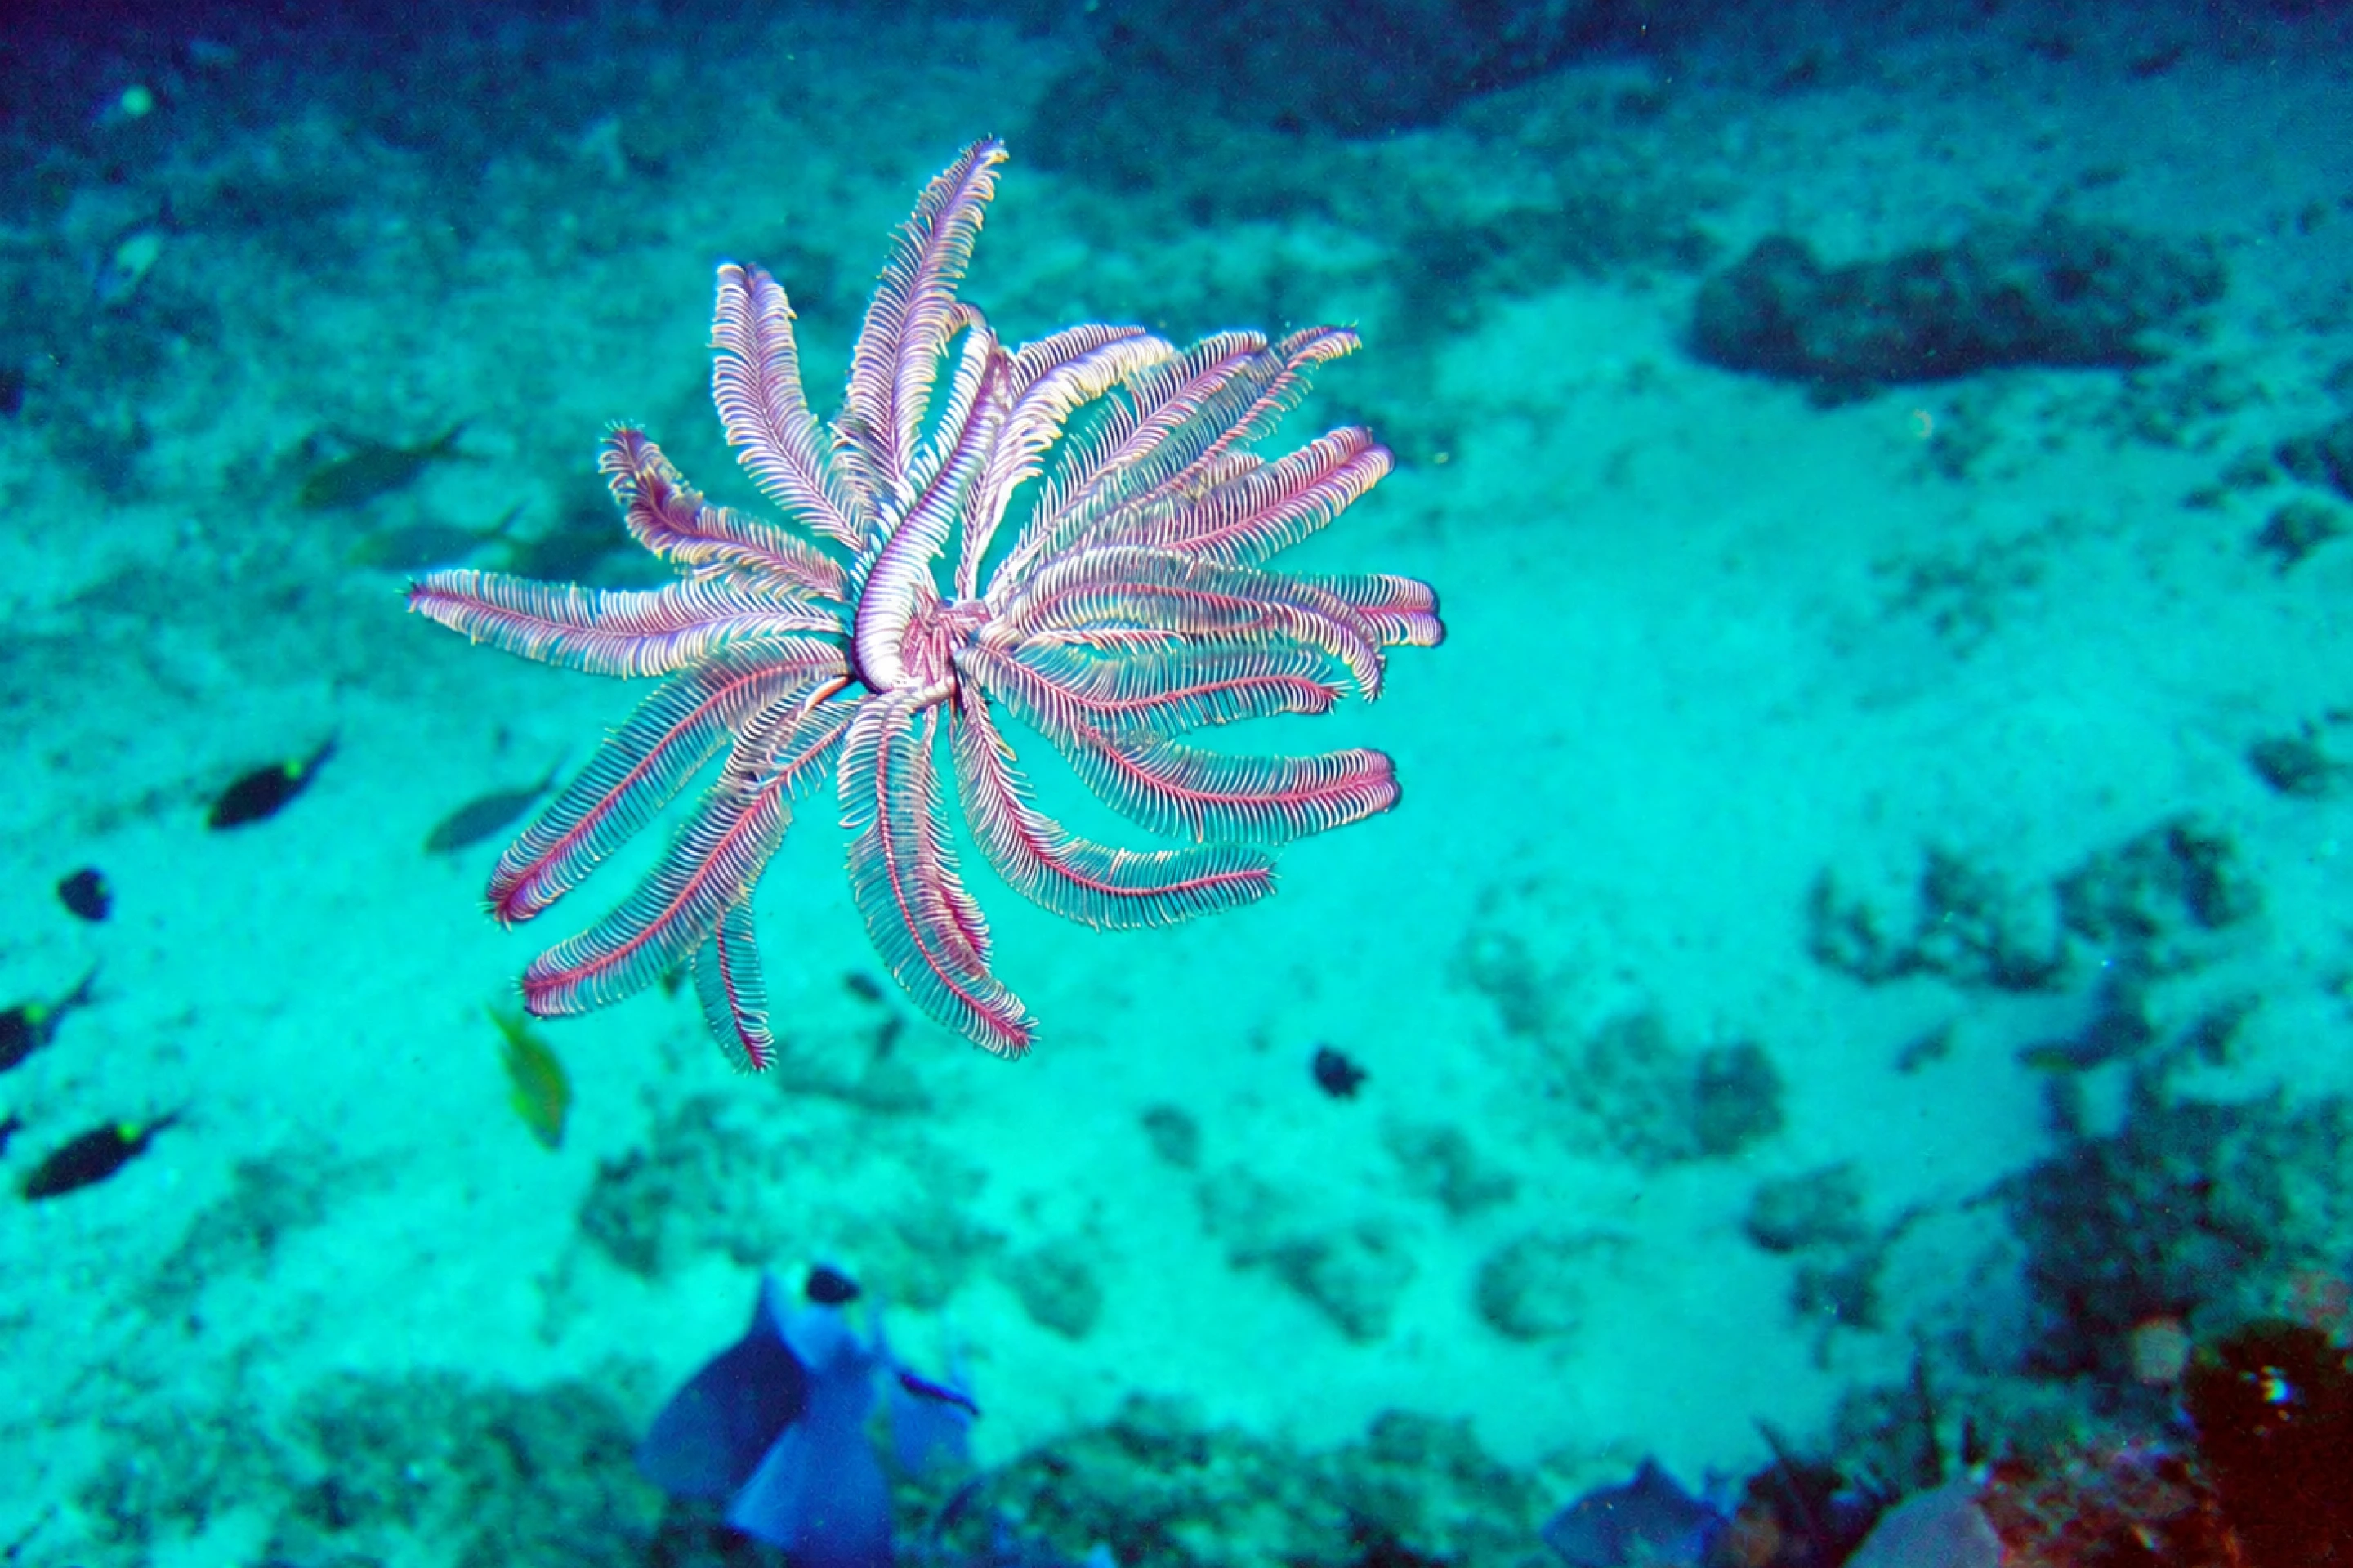
Смысл этого исследования — не просто имитировать внешний вид морских существ, но и попытаться применить механические принципы, заложенные в биологических движениях, в конструкции роботов. Гребневые криноиды — это иглокожие криноиды с множеством мягких перистых рук, которые могут менять направление или сохранять положение в воде, координируя движения разных рук. Исследовательская группа надеется использовать аналогичные структурные конструкции, чтобы устранить ограничения традиционных подводных роботов в трехмерной маневренности.
Несколько лет назад та же исследовательская группа разработала подводного робота, вдохновленного скатами манты. Устройство может быстро плавать, но имеет недостатки в перемещении вверх и вниз, поворотах на месте и корректировке позы в сложных пространствах. Поэтому исследователи обратились к изучению криноидей, надеясь дать роботам более гибкие возможности передвижения без значительного увеличения механической сложности.
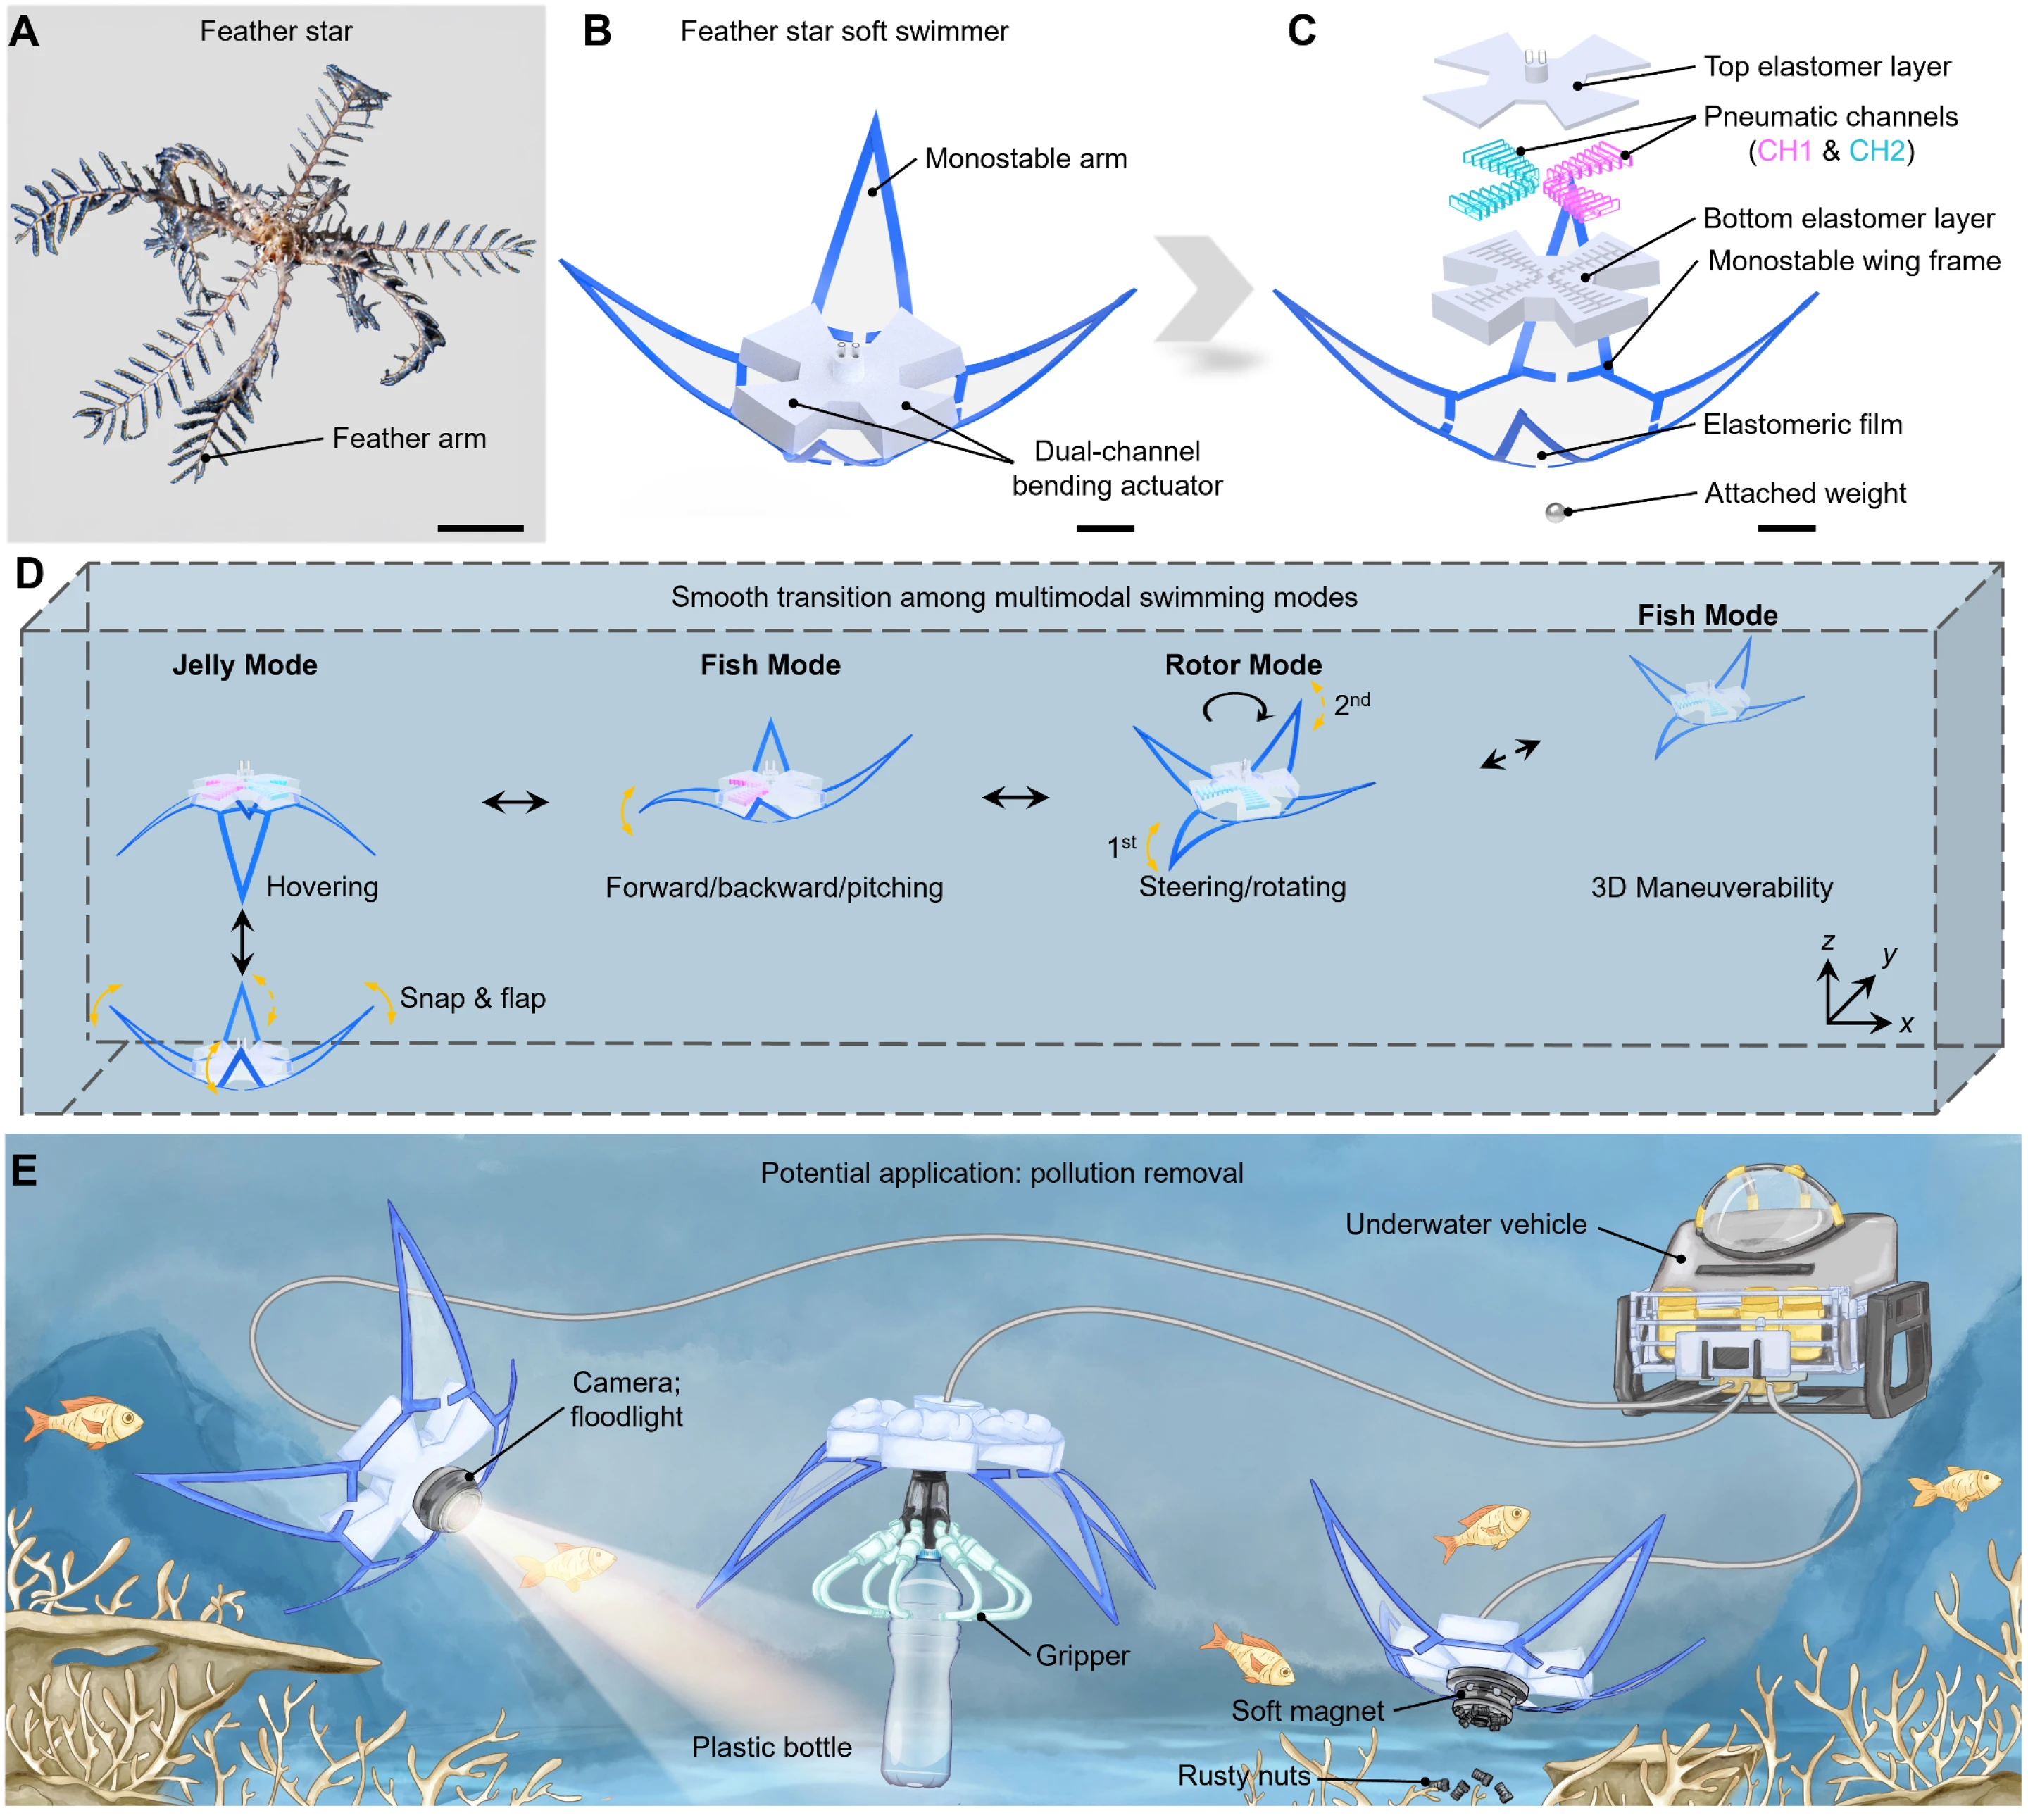
Новый робот состоит из центрального корпуса и четырех гибких крыльевых конструкций. Центральная часть объединяет два независимых аэродинамических канала привода, а четыре упругих конечности крыла отвечают за взаимодействие с водой для создания тяги и крутящего момента. Изменяя способ работы двух каналов привода, робот может переключаться между тремя различными режимами движения.
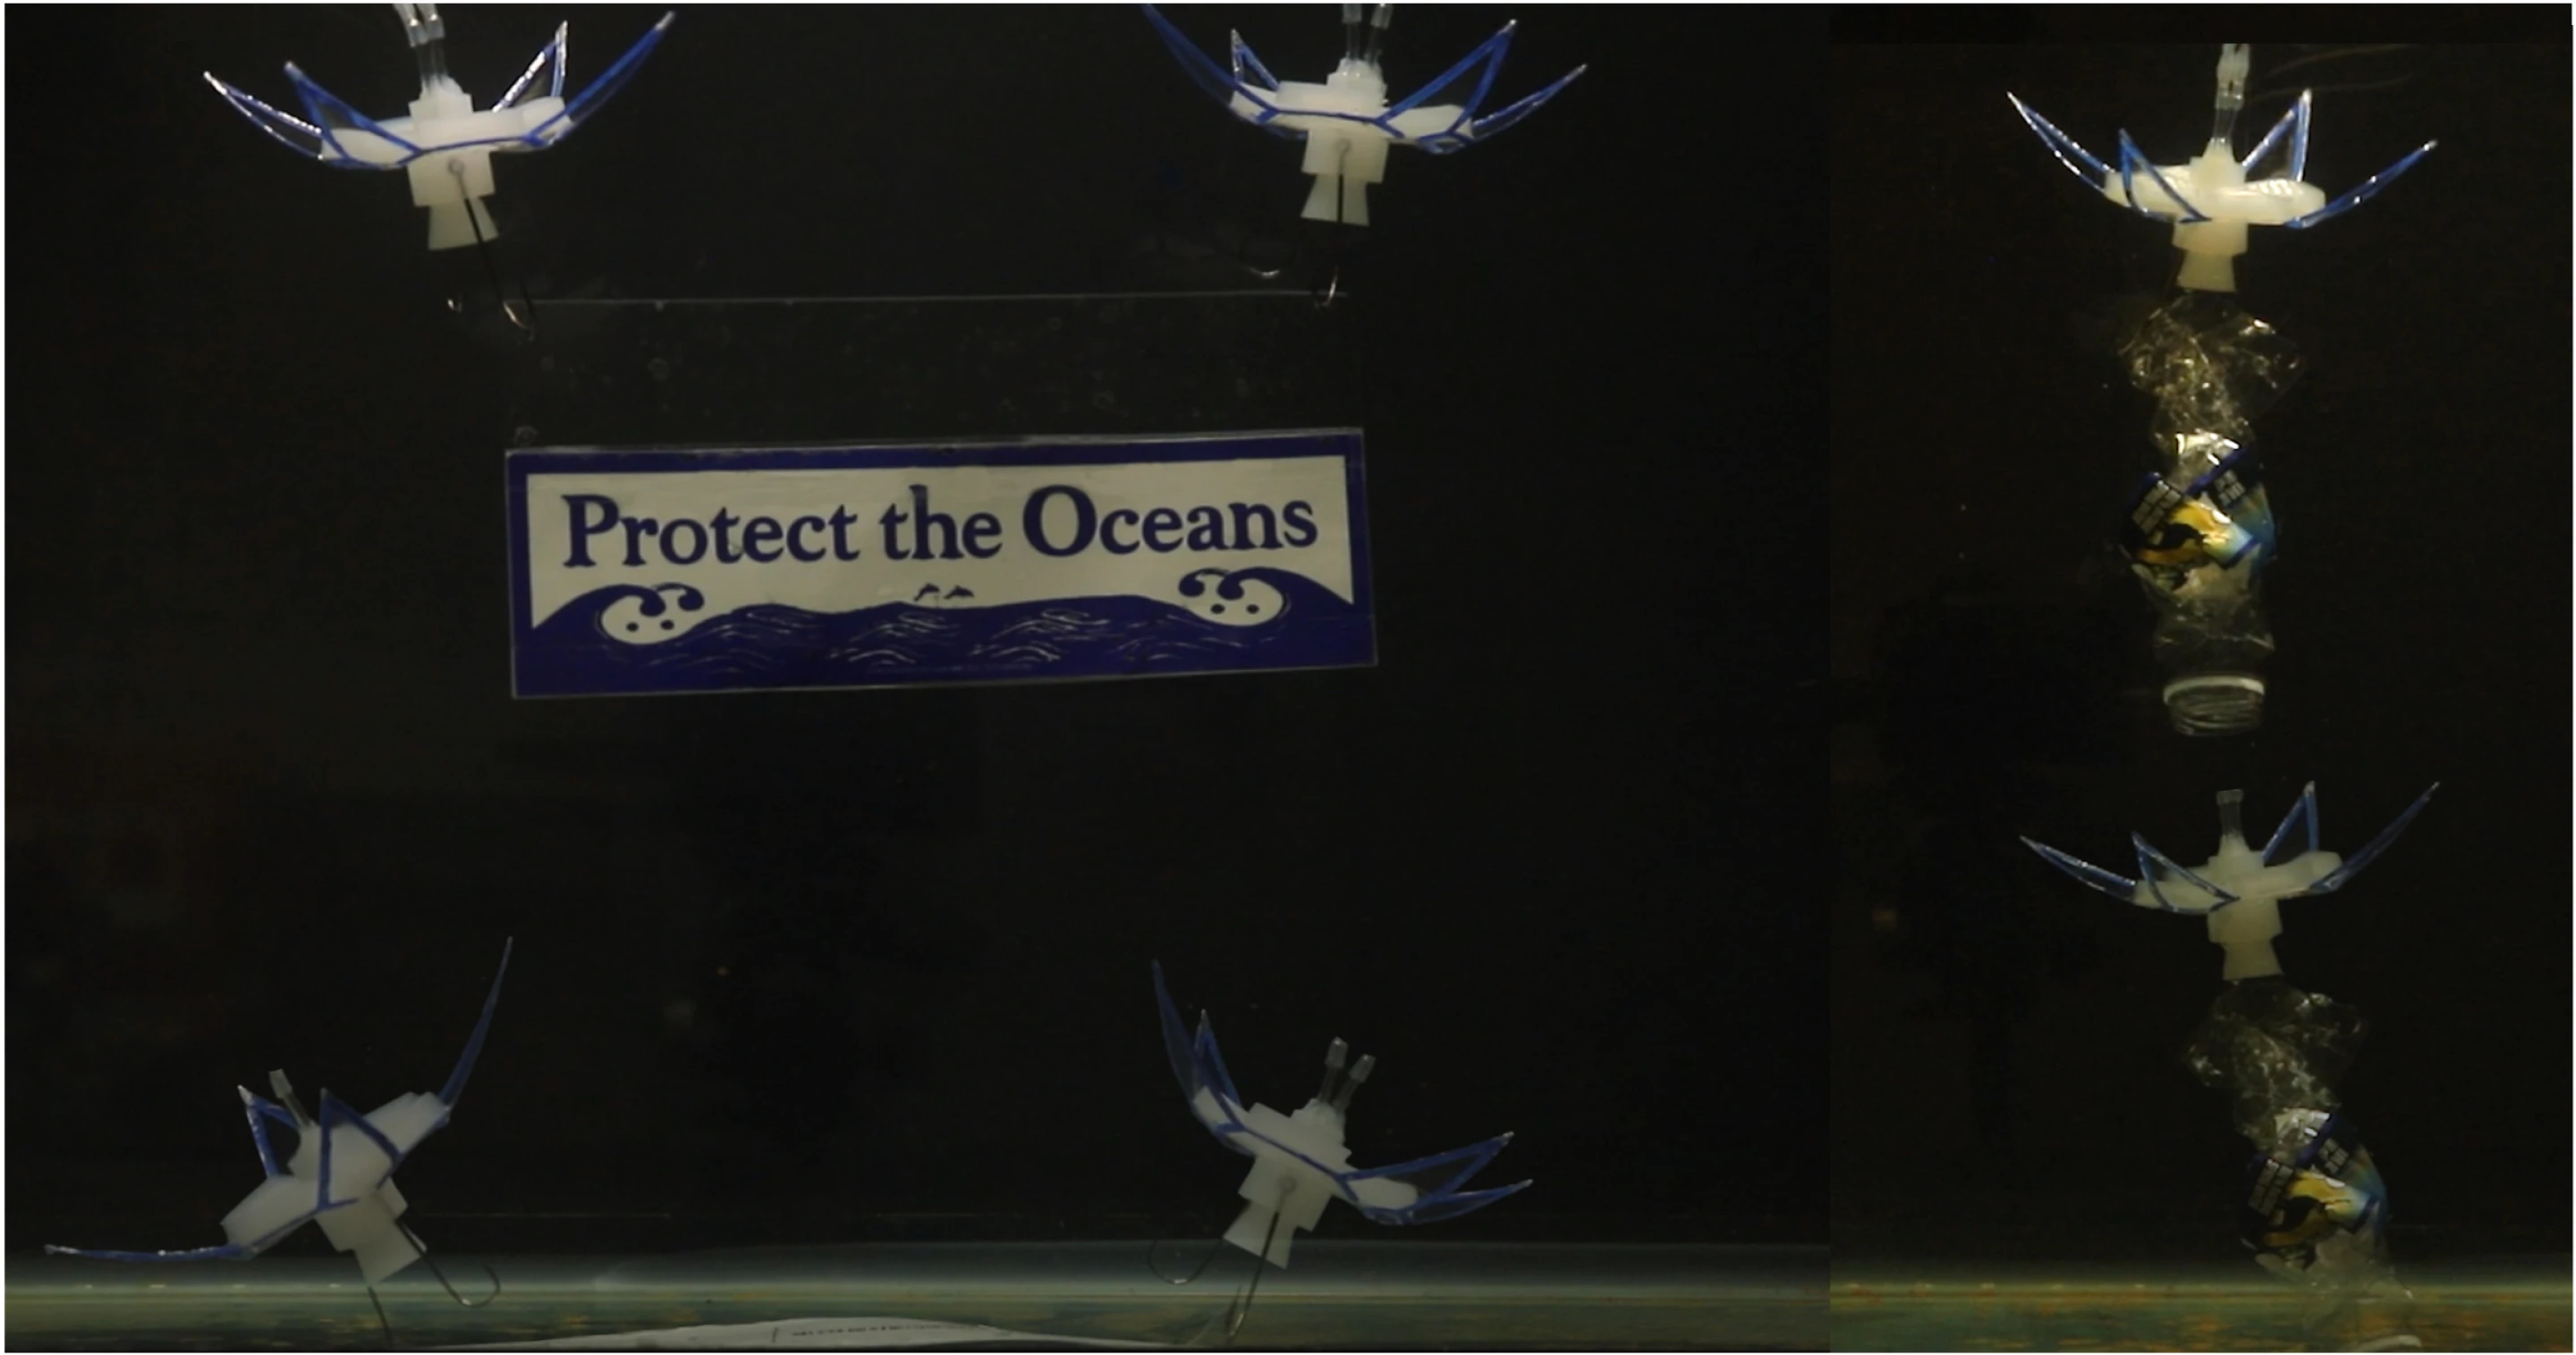
Первый режим исследователи называют «режимом медузы». Когда два привода работают одновременно, четыре конечности крыльев робота быстро наклоняются вниз, толкая поток воды и перемещаясь вверх. После остановки привода конечности крыла возвращаются к исходной форме за счет собственной упругости, а робот меняет состояние движения и движется вниз. Регулируя частоту действий, робот может продолжать подниматься и опускаться или замедлять свое движение и поддерживать состояние, близкое к зависанию в воде.
Второй режим — «режим рыбы». На этот раз исследователи активировали только один из каналов привода, заставляя конструкции по обе стороны робота двигаться асимметрично. Качание одной конечности крыла похоже на то, как рыба использует хвостовой плавник, чтобы передвигать робота вперед или назад. Управляя входным сигналом привода, можно также изменить действие тяги, чтобы адаптировать робота к различным направлениям движения.
Третий режим — «режим ротора». Исследователи поочередно управляют двумя приводными каналами, заставляя конечности крыла последовательно совершать разные движения, тем самым заставляя робота вращаться вокруг своей оси. Эта способность позволяет роботу регулировать свою ориентацию в воде, обеспечивая основу для последующих операций трехмерной навигации и ориентации.
Сочетание этих трех режимов позволяет роботу двигаться в таких направлениях, как вверх и вниз, вперед и назад, а также вращение. Команда отметила, что обычно для достижения аналогичного диапазона движений традиционным конструкциям может потребоваться как минимум шесть приводов, тогда как этому роботу требуется только два. Ключ кроется в концепции дизайна, называемой «механический интеллект».
Так называемый механический интеллект подразумевает реализацию некоторых функций управления посредством физических характеристик самой конструкции, вместо того, чтобы оставлять все действия независимым двигателям и сложным электронным системам. В этом роботе гибкие конечности крыльев могут быстро возвращаться к исходной форме после изгиба под действием силы. Упругая энергия, хранящаяся и высвобождаемая в конструкции, помогает роботу совершать быстрые и равномерные движения. Исследователи используют это свойство для преобразования ограниченного усилия вождения во множество различных форм движения.
Этот проект также тесно связан с направлением разработки мягких роботов. Традиционные подводные роботы для завершения своих движений обычно полагаются на жесткие конструкции, несколько двигателей и сложные системы управления ориентацией, в то время как мягкие роботы больше используют возможности деформации гибких материалов для взаимодействия с окружающей средой. Ожидается, что для оборудования, которому необходимо работать в сложных подводных условиях, сокращение количества механических частей не только упростит конструкцию, но и снизит нагрузку на управление и обслуживание.
В ходе эксперимента исследовательская группа также проанализировала изменения в потоке окружающей воды при движении робота. Исследователи использовали технологию измерения скорости изображения частиц для наблюдения за движением потока воды и объединили ее с вычислительным моделированием гидродинамики для изучения вихревых структур, образующихся при различных режимах движения. Этот анализ помогает объяснить, как робот генерирует движение за счет поворотов конечностей крыльев и как вращательные движения создают соответствующие крутящие моменты.
Результаты экспериментов показывают, что максимальная скорость плавания робота достигает 1,64 длины тела в секунду, а максимальная скорость вращения — 90 градусов в секунду. Исследователи также сообщили о минимальном значении 17,6 для показателя транспортных расходов, который измеряет потребление энергии, необходимое для перемещения робота. Соответствующие результаты показывают, что можно использовать простые конструкции для достижения многорежимного движения, но эти экспериментальные данные не означают, что они достигли всех требований к производительности, необходимых для реальных операций в океане.
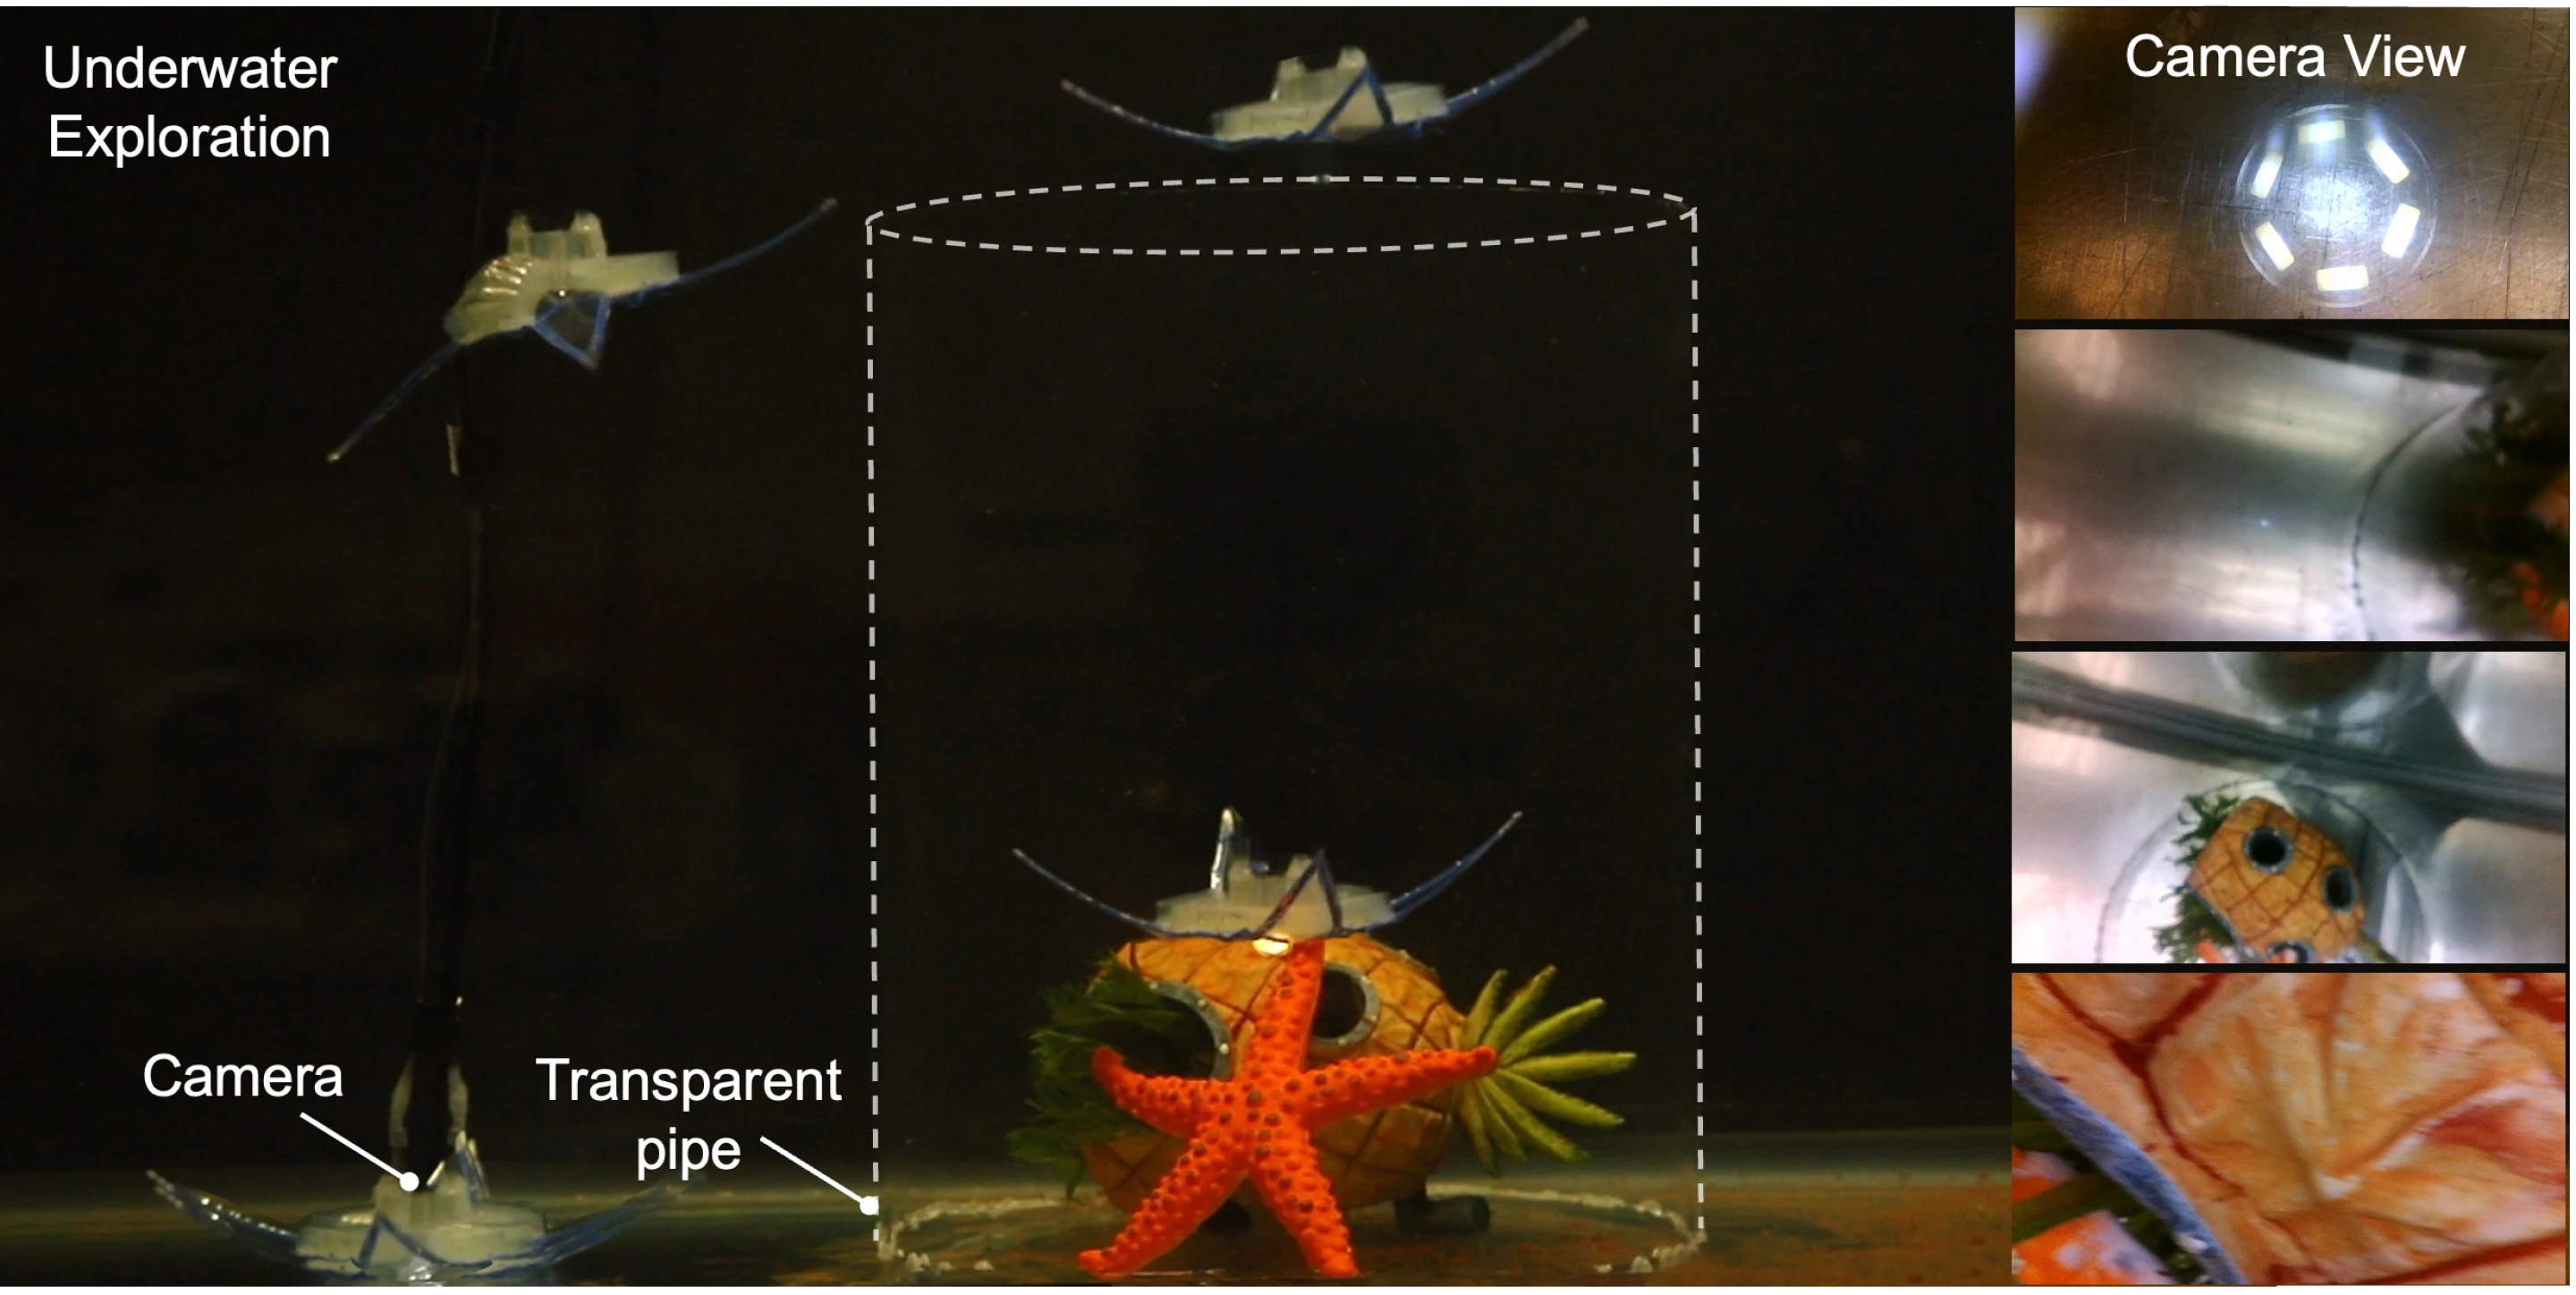
Исследовательская группа продемонстрировала некоторые потенциальные возможности использования платформы, в том числе перенос подводных камер для исследования окружающей среды, перенос или подъем подводных объектов, а также возможность совместной работы нескольких роботов. Добавив камеры, захваты или другое вспомогательное оборудование, будущих роботов можно будет использовать для таких задач, как подводный мониторинг окружающей среды, исследование загрязнения морской среды и поиск подводных предметов.
Исследователи также предполагают, что несколько роботов могут выполнять задачи вместе. Например, один робот отвечает за наблюдение и обнаружение объектов, в то время как другие роботы помогают переносить или собирать объекты. Тем не менее, эти приложения по-прежнему являются потенциальными направлениями развития, и возможности долгосрочной работы робота, время автономной работы, методы связи и стабильность в сложных потоках воды в реальных условиях океана требуют дальнейшей проверки.
В настоящее время робот по-прежнему использует пневматический привод. Исследовательская группа заявила, что последующая работа будет включать разработку полностью беспроводной версии и сотрудничество с исследователями в других областях для изучения более конкретных сценариев применения. Переход на беспроводную связь поможет уменьшить ограничения на подключение между оборудованием и внешними системами управления, но также создаст новые проблемы в области электропитания, управления и подводной связи.
Результат этого исследования был опубликован в журнале открытого доступа «Science Advances», а статья озаглавлена «Мягкий плавающий робот с минимальным приводом, имитирующий криноидея с перистым гребнем, для достижения многорежимной трехмерной маневренности». Исследования показывают, что роботам не обязательно постоянно добавлять двигатели, датчики и системы управления, чтобы добиться большей маневренности. Рационально проектируя гибкие конструкции и полностью используя характеристики упругости и движения самого материала, относительно простые механические системы могут также выполнять сложные действия.
Для области подводной робототехники эта идея может иметь более широкое значение. В будущем исследователи, возможно, смогут изучить механизмы движения большего количества морских организмов для разработки мягких роботов с более простой структурой и более разнообразными методами движения, чтобы они могли играть роль в таких задачах, как мониторинг окружающей среды, подводные исследования и сложные космические операции.
Комментарии