Аннотация:
Поскольку дроны все чаще используются в таких областях, как промышленные инспекции, сельскохозяйственный мониторинг, а также научные исследования и исследования, простой, но более энергосберегающий метод передвижения роботов привлекает все больше внимания. Исследовательская группа из Вашингтонского университета недавно анонсировала миниатюрного прыгающего робота под названием DirectHop. Его дизайн вдохновлен естественными прыгающими существами, такими как блохи, но он использует совершенно другой технический путь, чем существующие аналогичные роботы.
Исследователи отметили, что во многих сценариях энергопотребление при прыжках намного ниже, чем при полете. Возьмем, к примеру, насекомых. Комарам необходимо постоянно потреблять энергию для поддержания полета, тогда как блохам достаточно высвободить энергию только в момент взлета, чтобы завершить свое движение. Теоретически энергетическая эффективность прыжка может быть почти на два порядка выше, чем полета. Это означает, что в будущем большое количество дешевых маленьких прыгающих роботов смогут выполнять сложные задачи с гораздо меньшими затратами, чем дроны, например, поиск утечек газа на нефтеперерабатывающих заводах, мониторинг орошения и внесения удобрений на сельскохозяйственных угодьях и даже выполнение миссий по исследованию планет.
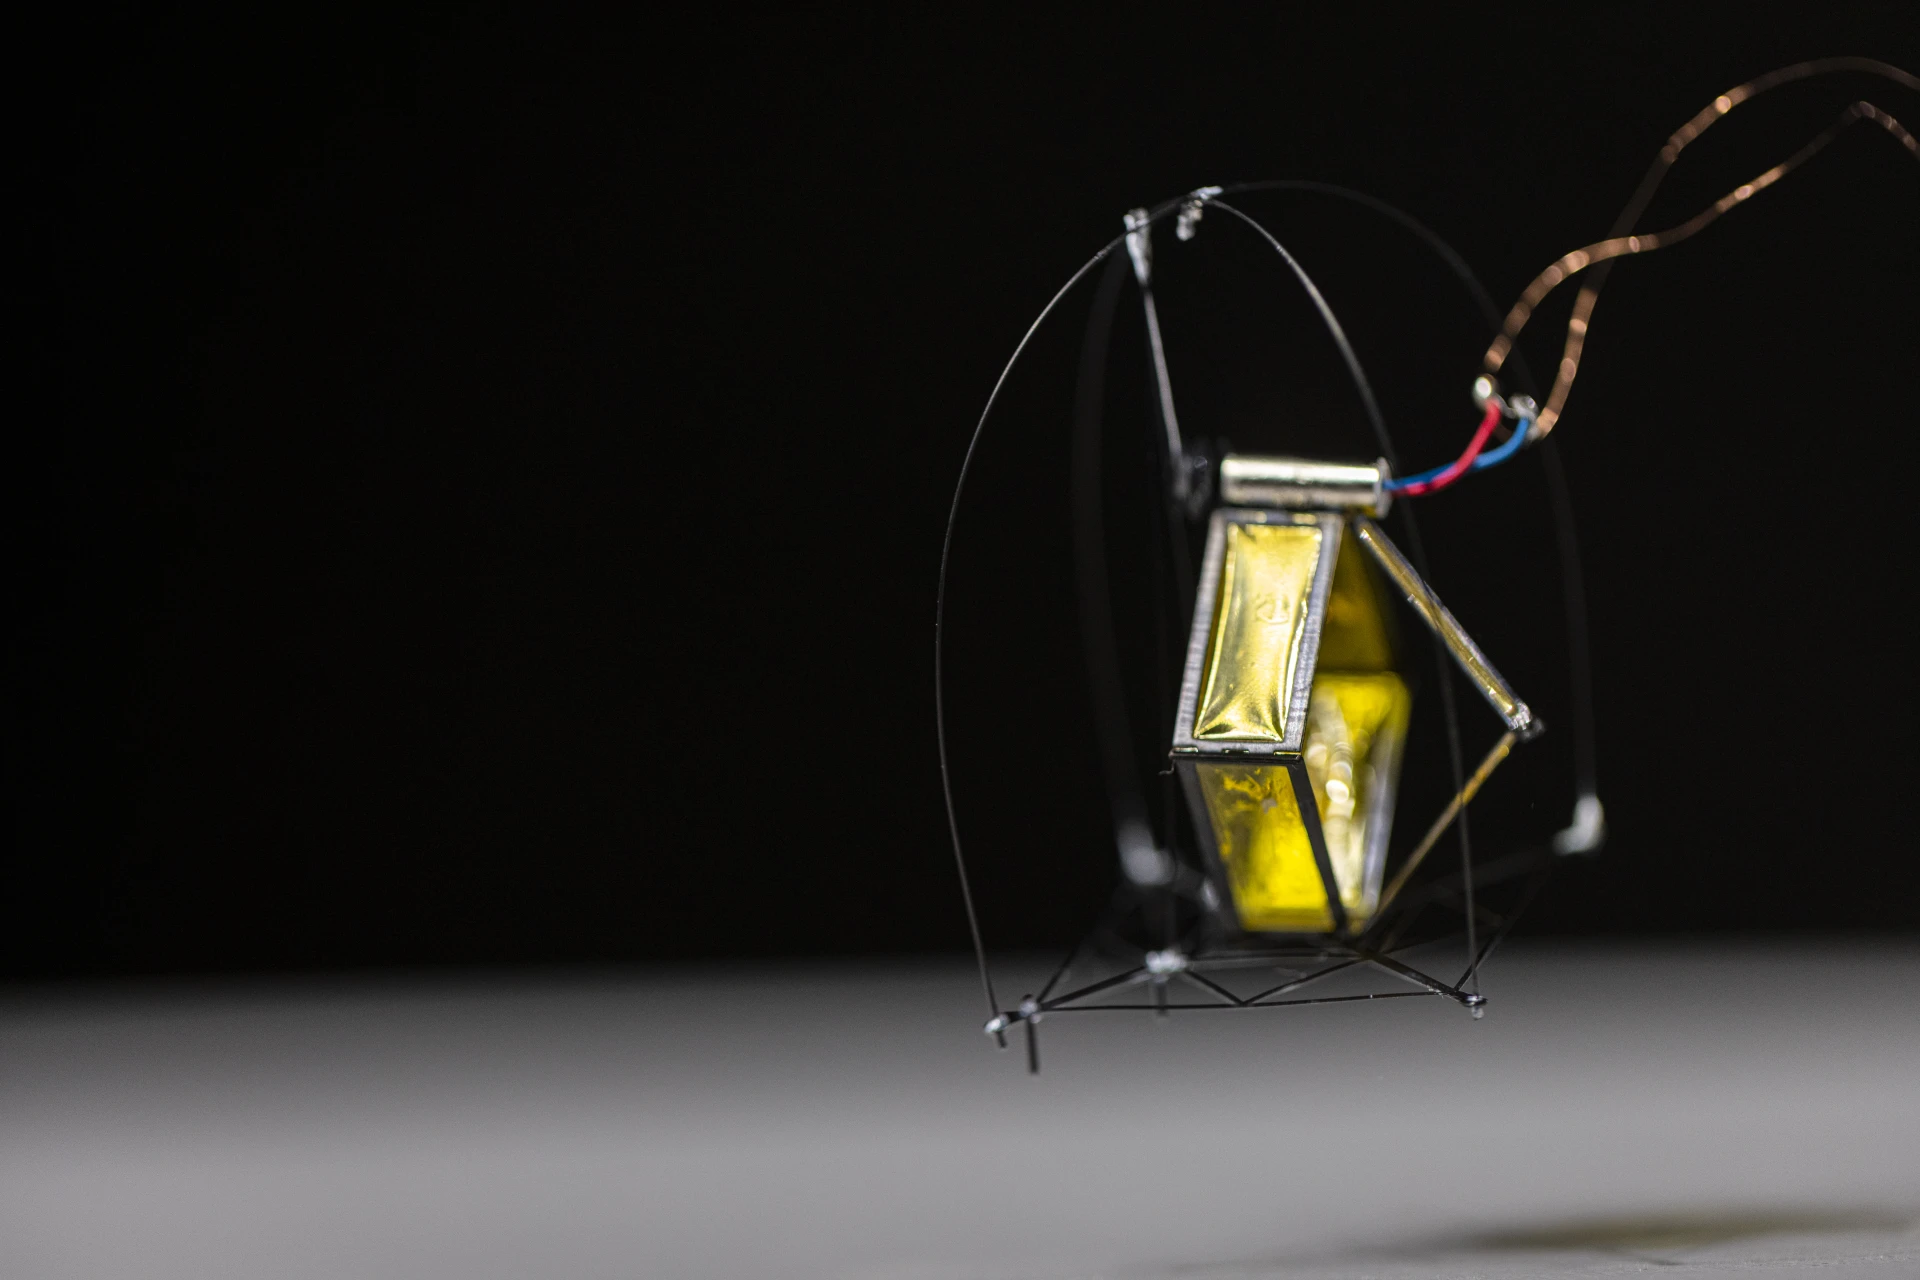
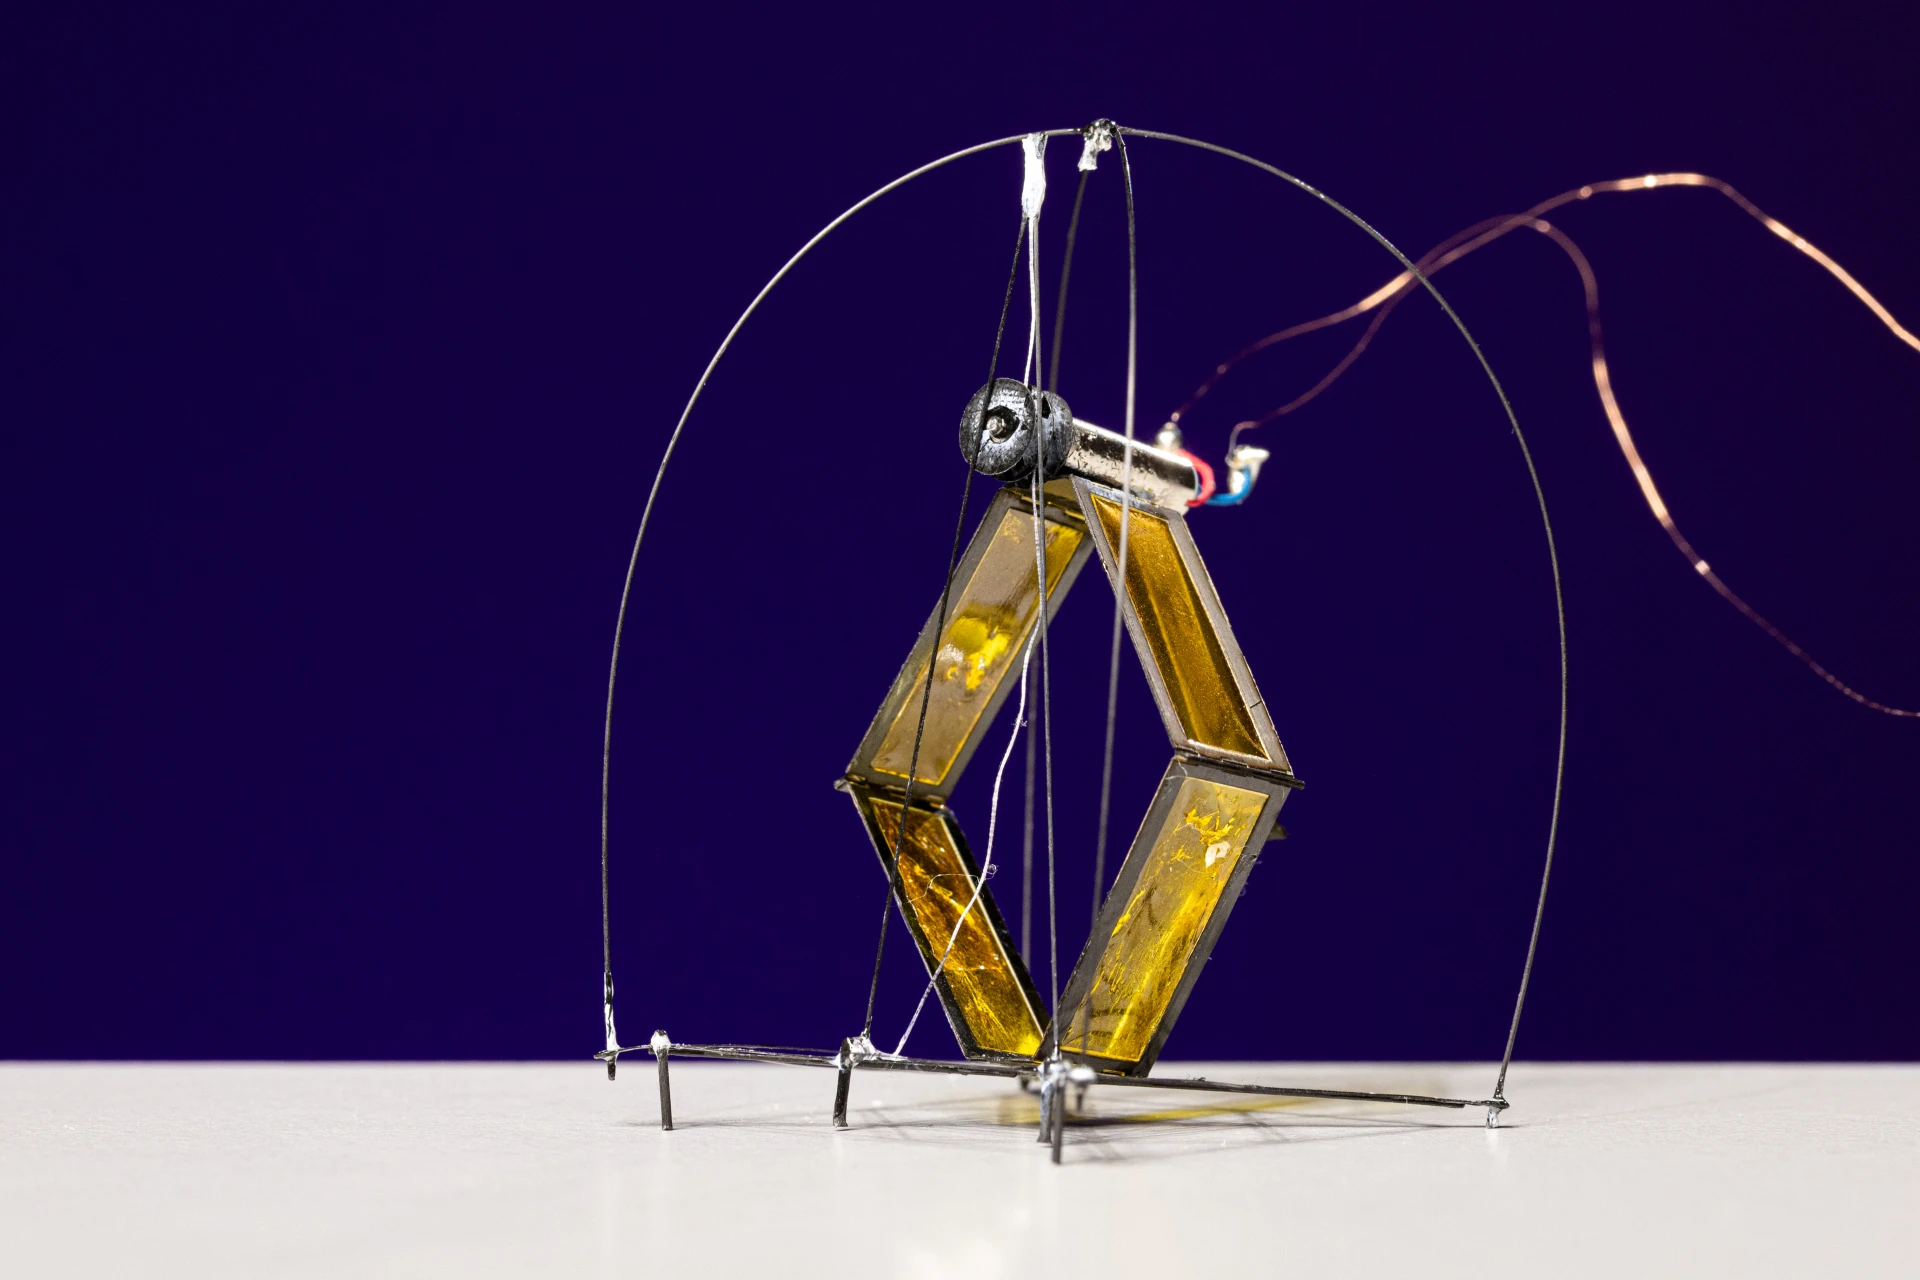
Чтобы проверить эту концепцию, инженеры Вашингтонского университета разработали DirectHop. Робот весит около 1 грамма и размером всего с ладонь. Он может совершать несколько прыжков подряд, а высота его прыжка достаточна, чтобы преодолевать ступени стандартной лестницы. Робот использует микромотор и три складные ноги, которые работают вместе и обеспечивают точный взлет с погрешностью контроля высоты всего несколько сантиметров.
В отличие от большинства прыгающих роботов, имитирующих строение блохи, DirectHop не использует пружинный механизм накопления энергии. Традиционные конструкции обычно используют пружины для накопления энергии, а затем мгновенно высвобождают ее через замок, тем самым достигая удивительных прыжковых возможностей. Хотя это решение позволяет достичь прыжков на большие расстояния, сложно точно контролировать высоту и расстояние каждого прыжка, поскольку отпускание пружины часто представляет собой действие «все или ничего». Кроме того, изготовление сложных пружинных и запорных конструкций чрезвычайно малых размеров по своей сути является сложной задачей.
Поэтому исследовательская группа решила полностью отказаться от пружинной системы и вместо этого использовать микродвигатель постоянного тока для непосредственного управления прыжком. Разработчики говорят, что обнаружили, что сверхмалый двигатель на самом деле может обеспечивать достаточно быстрое ускорение, чтобы напрямую генерировать мощность, необходимую для взлета. Этот метод ближе к механизму прыжков крупных животных, таких как лягушки, которые полагаются на прямое приложение силы мышцами, а не к модели блох, которые полагаются на накопление энергии, а затем ее высвобождение.
Самым большим преимуществом этой конструкции является управляемость. Регулируя режим работы двигателя, робот может свободно регулировать высоту прыжка вместо того, чтобы выполнять только фиксированный режим действия выброса. Результаты экспериментов, представленные исследователями, показывают, что DirectHop может слегка приподниматься над землей на несколько миллиметров, а также может с полной силой взлетать и перепрыгивать ступени обычной лестницы.
Исследовательская группа считает, что помимо точного контроля прыжков, автономные прыгающие роботы также сталкиваются с двумя другими ключевыми проблемами: способностью переворачиваться и способностью непрерывно двигаться. Многие микророботы имеют тенденцию переворачиваться после приземления и не могут продолжить свою миссию, если теряют равновесие.
Для решения этой проблемы в DirectHop предусмотрен специальный механизм ролловера. Когда робот приземляется, если его поза ненормальна, он может использовать двигатель, чтобы заставить свое тело качаться и автономно возвращаться в нормальное состояние. Данные испытаний показывают, что вероятность успеха первой попытки робота перевернуться составляет около 90%.
В то же время DirectHop также имеет возможность непрерывной перезагрузки и перехода. После завершения взлета и посадки система может быстро вернуться в состояние готовности и продолжить выполнение следующего действия. Нынешний прототип уже способен последовательно выполнять несколько раундов прыжковых задач, что необычно для роботов такого размера.
Исследовательская группа заявила, что, по их оценкам, стоимость транспортировки этого прыгающего робота намного ниже, чем у летающих роботов того же масштаба. Поскольку нет необходимости постоянно зависать, чтобы потреблять энергию, прыгающие роботы могут показать очевидные преимущества в будущих сценариях применения, требующих длительной автономной работы.
Однако DirectHop все еще находится на стадии прототипа. Исследователи заявили, что, хотя робот решил три основные проблемы: управляемый прыжк, автономный поворот и непрерывный прыжок, ему все еще необходимо решать такие проблемы, как интеграция источника питания, рулевое управление и автономная навигация в будущем.
Руководитель исследований Сойер Фуллер заявил, что, по его мнению, тремя наиболее сложными техническими препятствиями для прыгающих роботов являются контроль дистанции прыжка, автономное переворачивание и непрерывный повторный прыжок. DirectHop успешно преодолел эти пороги благодаря новому дизайну. Поскольку система будет продолжать совершенствоваться в будущем, ожидается, что этот тип микророботов станет еще одной важной автономной мобильной платформой в дополнение к дронам, играющей роль в промышленности, сельском хозяйстве, ликвидации последствий стихийных бедствий и даже в освоении космоса.
Комментарии