Аннотация:
Исследовательская группа из Инженерной школы Тандон Нью-Йоркского университета разработала волнового робота-амфибию под названием WorMa, который меняет свой центр тяжести, перекачивая воду между головой и хвостом, позволяя одной и той же машине взбираться на холмы, перешагивать через ступеньки и плавать в воде. Исследование было опубликовано в журнале «Advanced Robotics Research». Исследователи заявили, что это первый случай, когда волновой робот продемонстрировал способность полной трансформации местности с суши на воду, а затем с воды на берег.
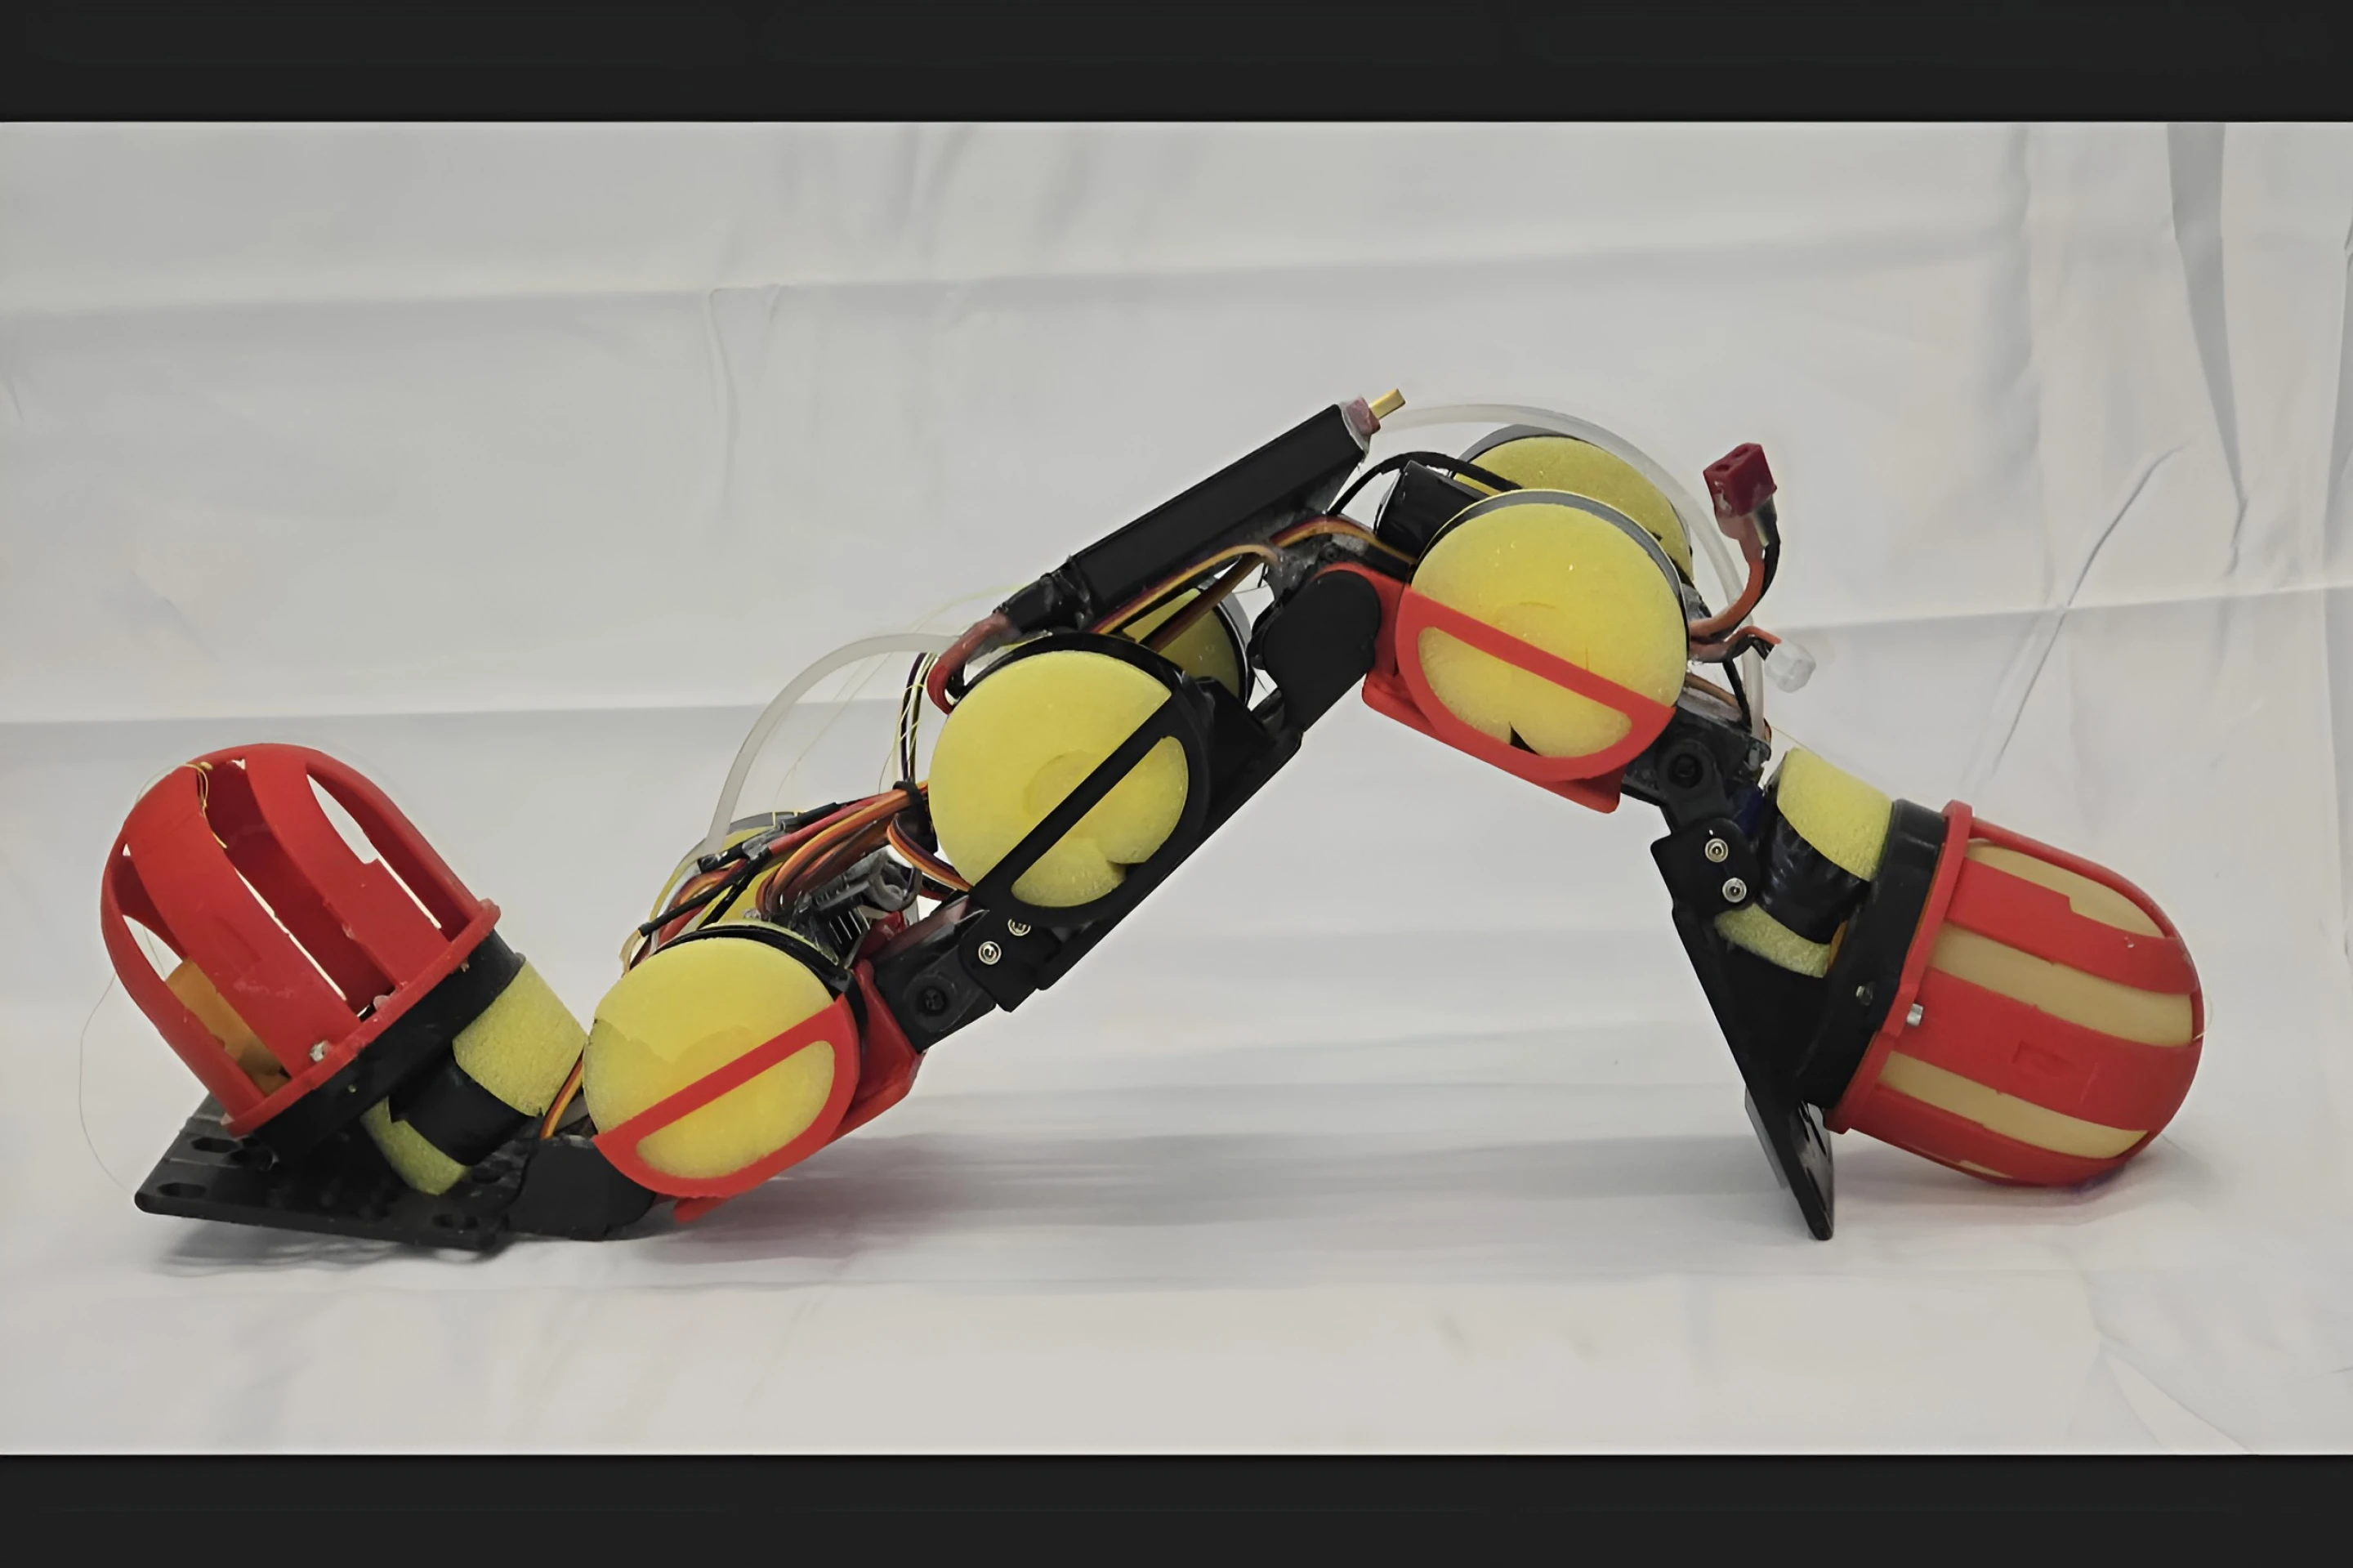
WorMa имеет длину 50 см, ширину 13 см, высоту 10 см и вес около 1,063 кг. Он состоит из пяти жестких шатунов и четырех шарниров. Каждый из них оснащен латексным баллоном с водой в голове и хвосте и 12-вольтовым перистальтическим насосом посередине, который может перекачивать около 300 граммов воды между двумя концами, что эквивалентно 28% от общего веса робота. По обеим сторонам фюзеляжа установлены пенопластовые плавучие материалы, а снизу имеются силиконовые фрикционные накладки. Исследовательская группа позволила ему сохранять практически одну и ту же волнистую походку на разных поверхностях, в основном изменяя давление на грунт и состояние плавучести, регулируя положение воды.
При подъеме на склон вода подается в сторону головки, увеличивая давление и трение между передней частью и землей. В эксперименте конфигурация с тяжелой головой позволила роботу успешно подняться на склон крутизной 19,5 градусов, что было единственным решением в тестовой конфигурации, которое могло преодолеть самый крутой склон; его энергопотребление на единицу расстояния перемещения также было как минимум на 33% ниже, чем у других конфигураций с центром тяжести. В воде ситуация противоположная: перемещение воды к хвосту позволяет роботу плыть быстрее: максимальная скорость на 26 % выше, а максимальная скорость — на 52 % эффективнее, чем в конфигурации с тяжелой головой. Только конфигурация с тяжелой головкой обеспечивала адекватное сцепление передней части при подъеме по склонам с воды.
Ступеньки требуют постоянной регулировки центра тяжести, а фиксированную конфигурацию с головным или хвостовым грузом нельзя использовать для подъема в одиночку. Робот сначала подает воду к голове, чтобы увеличить сцепление, затем подает воду к хвосту, поднимает голову и позволяет хвосту толкать тело вперед; после того, как суставы головы и шеи касаются края ступеньки, он перекачивает воду обратно в голову и тянет хвост, чтобы пересечь препятствие. С помощью этой последовательности движений, контролируемой исследователями дистанционно, WorMa поднялся по ступенькам высотой до 15 сантиметров и прошел маршрут, состоящий из ровной поверхности, ступенек, склонов и открытой воды.
В настоящее время это все еще лабораторный прототип и не имеет возможности автономного определения местности и выбора ее центра тяжести. Полная перекачка воды занимает около 110 секунд, а корректировки могут выполняться только как более медленные дискретные операции, а не как реакции в реальном времени. Производительность движений в исследовательском отчете не включает время, затраченное на перенос объема воды; робот пока не решил такие проблемы, как боковой занос в воде. Команда рассматривает возможность увеличения скорости насоса и добавления датчиков и средств управления с обратной связью. В будущем эта конструкция, использующая внутренние жидкости для перераспределения центра тяжести, может быть использована для экологического мониторинга и инспекций объектов на побережьях, водно-болотных угодьях или затопленных территориях, но такое использование все еще предусмотрено.
Комментарии